Srpski језик
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

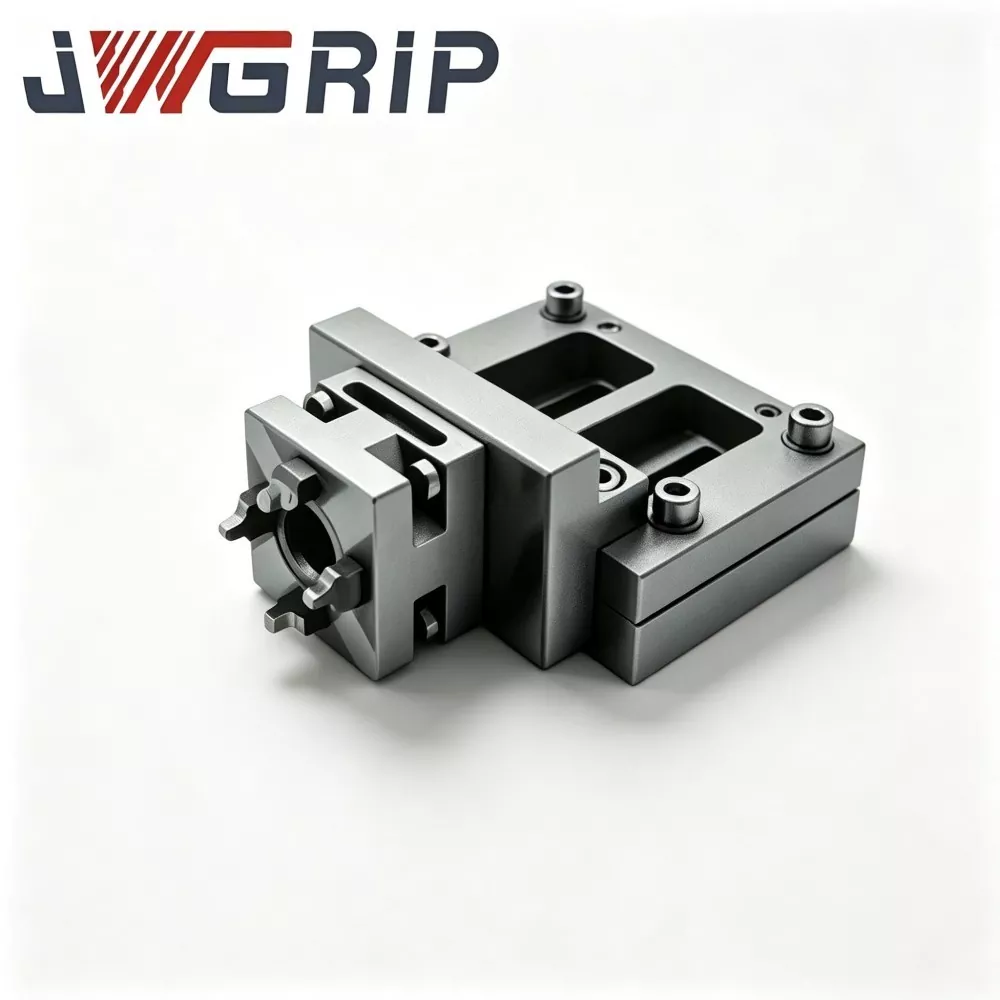
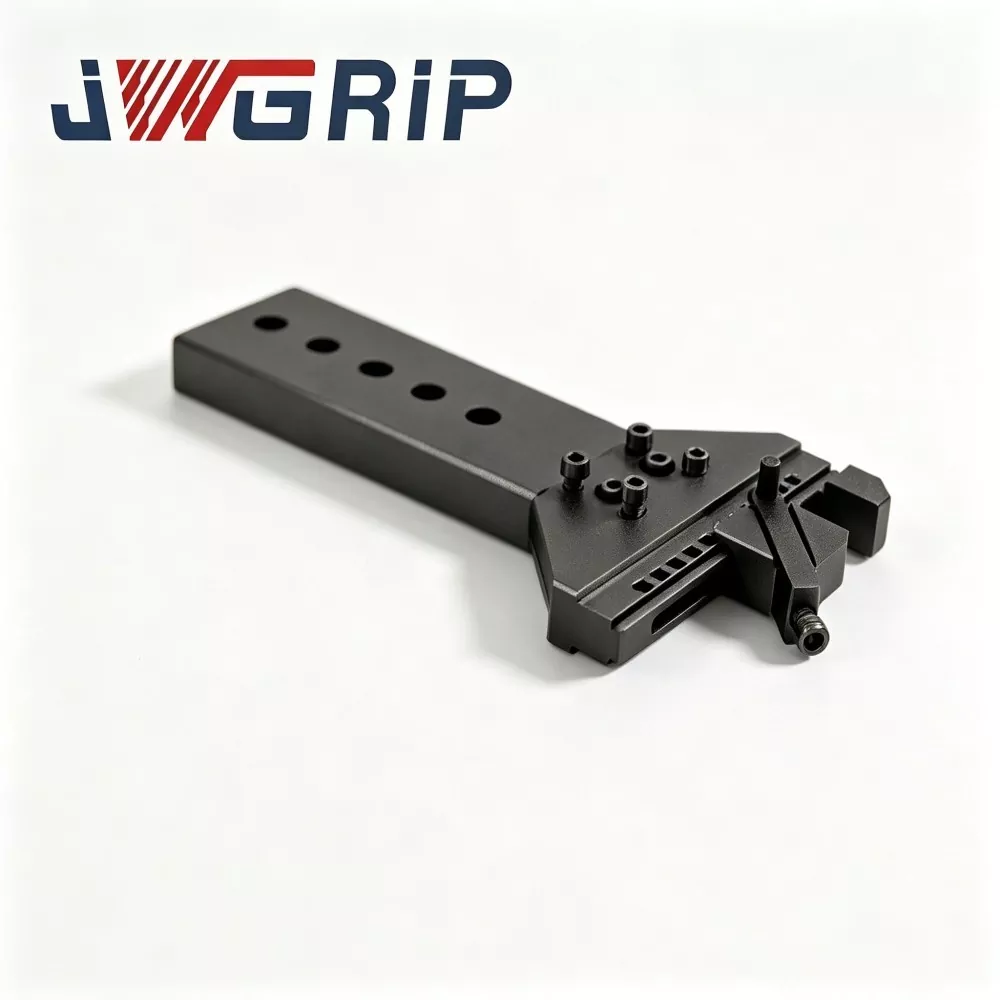

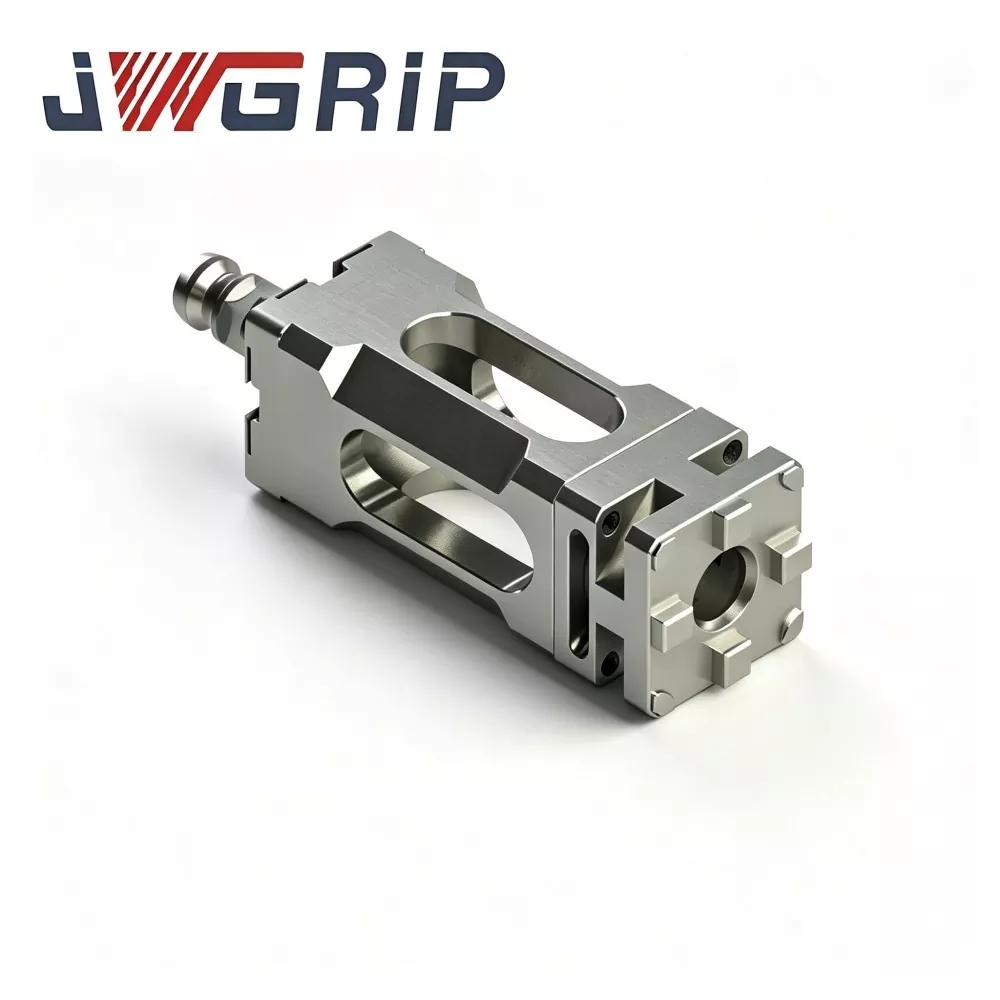
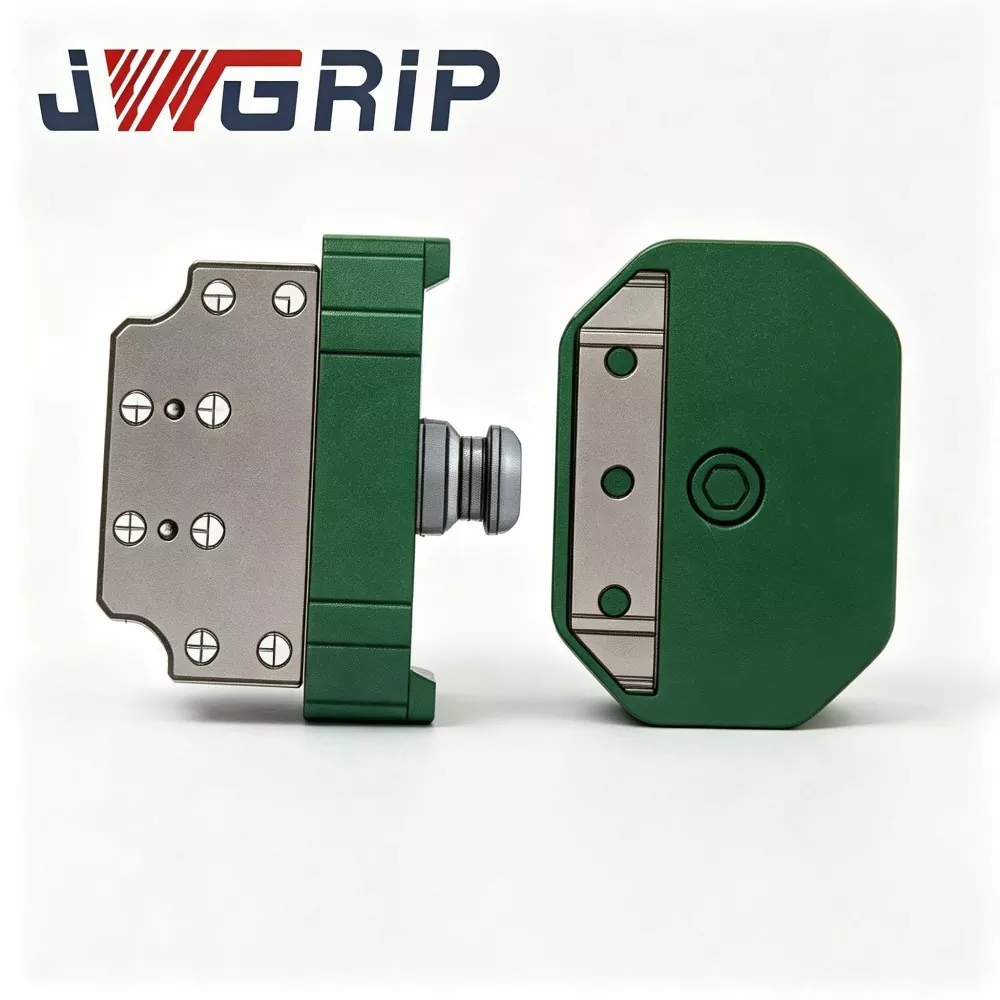
Спојница носача за брзу замену робота
ЈВГРИП је произвођач и добављач професионалних роботских спојница за хватаљке за брзу промену у Кини. То је напредна интегрисана компонента за пребацивање крајњег ефекта робота посебно дизајнирана за флексибилне аутоматизоване производне линије без посаде. Интегрише структурну конфигурацију од легираног челика високе чврстоће и процес прецизног брушења у једну јединицу, остварујући потпуно аутоматско пребацивање роботског алата без ручне интервенције током замене хватаљки, лежишта и других крајњих алата.
Ова спојница за хватаљку за хватаљке за робота високих перформанси има ултра-ниску грешку у понављању позиционирања, одличне перформансе против замора и ултра дуг радни век, и подржава аутоматску повратну информацију за закључавање и откључавање како би се задовољили захтеви интелигентног рада производње без посаде. Строго произведена кроз инспекцију сировина, ЦНЦ прецизну машинску обраду, професионалну топлотну обраду и процес површинског очвршћавања, свака спојница пролази кроз свеобухватно тестирање перформанси готовог производа и континуирану верификацију цикличног оптерећења, у складу са ЦЕ стандардима механичке безбедности.
Пружа стабилне и конзистентне механичке перформансе у дугорочним сценаријима цикличног пребацивања. Широко компатибилан са мулти-бренд моделима индустријских робота, широко се примењује у склапању нових енергетских батерија, производњи 3Ц електронике, монтажи ауто делова и радионицама за интелигентно сортирање логистике. Подржавајући пружање професионалних техничких цртежа, консултације на лицу места и комплетно техничко упутство након продаје, ефикасно скраћује циклус имплементације пројеката обнове роботске флексибилне производне линије за глобалне индустријске купце.
Увод у основни радни механизам
Спојница носача робота за брзу промену је наменска компонента интерфејса за брзу замену на крају робота, која се углавном користи за брзо пребацивање између модула хватача робота и модула носача материјала.
Без ове спојнице, свака замена између лежишта и хватача захтева заустављање производне линије, ручно уклањање вијака, подешавање нулте тачке и калибрацију координата. Једна промена алата може потрајати 10-30 минута и значајно смањити укупну ефикасност опреме (ОЕЕ) аутоматизованих линија.
Спојница се састоји од два склопа језгра:
1. Основа на страни робота (главна страна): Трајно причвршћена за прирубницу робота.
2. Адаптер на страни алата (подређена страна): одвојено монтиран на сваку хватаљку и свако лежиште.
Радни ток:
1. Робот се помера до прикључне станице и приближава базу на страни робота до адаптера на страни алата (хватач или лежиште).
2. Компресовани ваздух покреће уграђене зупце за механичко закључавање да се закаче, довршавајући механичко закључавање.
3. Високо прецизни игле за лоцирање и рупе за лоцирање остварују тачно поновљено позиционирање. Уграђени пнеуматски пролази аутоматски повезују гасна кола на страни алата за напајање вакуумом или пнеуматским хватаљкама.
4. Интерни сензор враћа сигнал статуса закључавања у реалном времену у контролни систем робота. Робот извршава накнадне задатке руковања тек након што прими сигнал потврде „закључано на месту“, спречавајући случајно испуштање предмета услед непотпуног закључавања.
5. Када је потребна замена алата, робот даје сигнал за откључавање; ваздушни круг ослобађа притисак; отпуштање механичких зубаца; робот се удаљава од тренутног алата и пристаје са следећим циљним крајњим ефектом.
Већини доступних дискова опште намене за брзу замену недостаје оптимизација структуре за мешане услове наизменичног оптерећења са хватаљкама лежишта. Алат за лежиште генерише ексцентрично оптерећење велике површине, док компактне хватаљке испоручују концентрисано оптерећење; поновљена промена убрзава абразију подлоге. Ослањајући се на стотине искуства у пројектима реконструкције роботске станице, ЈВГРИП оптимизује дистрибуцију носивости и конструкцију заштите података ове спојнице како би одржала дугорочну стабилност позиционирања под наизменичним циклусима ексцентричног и концентрисаног оптерећења.


Типична оперативна анализа болних тачака
Фабрике које примењују мешовито руковање са више алата (тацна + хватаљка) преко индустријских робота обично наилазе на следећа уска грла код обичних решења за брзу промену:
1. Дуго време застоја при ручној промени алата Често демонтажа/састављање вијака, подешавање датума и поновна калибрација координата заузимају велики део времена производње, смањују ОЕЕ и ограничавају излазни капацитет аутоматизованих станица.
2. Флуктуација тачности положаја изазвана људским радом Квалитет ручног поравнања у великој мери зависи од стручности руковаоца. Одступање положаја се акумулира након више циклуса замене алата и нарушава конзистентност монтаже.
3. Безбедносни ризици у сценаријима ручне замене алата Ручна интервенција у близини покретног краја робота ствара опасност од судара током поновљених операција промене алата.
4. Преурањено хабање референтне површине у условима наизменичног оптерећења Дискови опште намене за брзу замену су дизајнирани за крајње ефекторе једног типа. Смењивање између лежишта са великим ексцентричним оптерећењем и хватача са концентрисаним оптерећењем убрзава абразију површине за лоцирање, што доводи до смањења тачности позиционирања понављања и честог одржавања.
5. Недовољан сигурносни механизам за повратне информације о сигналу Неким јефтиним јединицама за брзу промену недостаје повратна информација о статусу закључавања у реалном времену. Робот може да изврши кретање под условима непотпуног закључавања и изазове незгоде при испуштању радног комада.
ЈВГРИП Робот Куицк-Цханге Гриппер-Траи Цоуплинг се бави горе наведеним болним тачкама кроз пет основних мера дизајна: наменска носећа конструкција оптимизована за мешано оптерећење, механизам против пада механичког блокирања, повратна информација сензора статуса закључавања у реалном времену, хабајући делови који се могу заменити модуларно, покривање вишеструког степена од 3к2 кг оптерећења.
Модуле Цомпоситион
ЈВГРИП Робот Куицк Цханге Гриппер Траи Спојница се састоји од шест кључних функционалних модула:
① Склоп мастер-базе на страни робота
② Склоп помоћног адаптера на страни алата
③ Група зубаца са механичком блокадом (сигурносна структура против пада)
④ Сет за позиционирање игле за лоцирање и рупе за лоцирање високе прецизности
⑤ Интегрисани склоп пнеуматског пролаза
⑥ Сензор за откривање статуса закључавања и јединица за излаз сигнала
Структурни опис
1. Склоп мастер-базе на страни робота Главна монтажна основа причвршћена на прирубницу робота; легирани челик високе чврстоће, обрађене за ублажавање напрезања и прецизно брушене површине кључног датума спајања. Подноси композитна динамичка оптерећења која се преносе са крајњих ефектора на страни алата.
2. Склоп помоћног адаптера на страни алата Прикључна плоча на крају алата, одвојено инсталирана на свакој хватаљци и сваком лежишту. Поклапа се са главном базом у димензији пристајања, референтној површини и интерфејсу гасног кола.
3. Група закључаних зуба са механичком блокадом Пнеуматски покретани механички закључани зуби. Остварује позитивно механичко захватање након пристајања. Чак и ако пнеуматско напајање случајно престане, механичка блокада задржава закључано стање како би се спречило испадање алата, испуњавајући пасивну безбедност усаглашену са ЦЕ.
4. Комплет за позиционирање игле за лоцирање и рупе за лоцирање високе прецизности Прецизно уземљене игле за лоцирање и рупе за лоцирање гарантују перформансе понављања позиционирања ≤±0,008 мм након сваког пристајања. Посебно оптимизована носива чаура успорава хабање узроковано наизменичним циклусима ексцентричног оптерећења/концентрисаног оптерећења.
5. Интегрисани склоп пнеуматског пролаза Уграђени затворени канали гасног кола унутар главне и подређене стране. Аутоматски довршава пнеуматску везу током пристајања, снабдевајући компримованим ваздухом пнеуматске хватаљке или вакумске тацне без додатног спољног распореда цеви.
6. Сензор за откривање статуса закључавања и јединица за излаз сигнала Уграђени сензор детектује стварно стање укључивања механичке браве и емитује сигнал прекидача према систему робот-ПЛЦ. Логика кретања робота се може конфигурисати да дозволи кретање само по пријему „потпуно закључаног“ сигнала потврде.
Основне техничке предности
1. Структура оптимизована за мешано оптерећење за сценарије наизменичне замене хватаљке за лежиште
Већина дискова за брзу замену доступних на тржишту циља на крајње ефекторе једне категорије. Ова спојница појачава носећи прстен и структуру чаура за лоцирање за честу наизменичну смену између тацни велике површине и компактних хватача. Ублажава абразију референтне површине под наизменичним условима ексцентричног и концентрисаног оптерећења. Потврђено теренским пројектима: преко 1 милион стабилних циклуса пристајања под номиналним оптерећењем 24-часовна циклична производња.
2. ≤±0,008 мм тачност понављања позиционирања за конзистентност монтаже
Прихвата чауре лежаја од легуре високе прецизности и клинове за лоцирање довршене брушењем. Након замене држача лежишта, координате програма робота не захтевају поновно калибрацију великих размера, драстично смањујући радно оптерећење инжењера на лицу места за отклањање грешака. Критичан за сценарије високе прецизности као што су слагање ћелија батерије са новом енергијом и састављање 3Ц компоненти.
3. Дизајн са двоструком безбедношћу: механичко самоблокирање + повратна информација о статусу електричног закључавања
Пасивна механичка блокада задржава стање закључавања након случајног губитка довода ваздуха да би се избегло изненадно одвајање алата. Робот-контролер може да изврши кретање само након што прими „потпуно закључан“ електрични повратни сигнал. Овај ЦЕ сертификован механизам двоструке безбедности елиминише велике безбедносне опасности за радионице без посаде.
4. Модуларна архитектура хабајућих делова за јефтино одржавање
Кључне потрошне компоненте, укључујући чауре за лоцирање и заптивне прстенове, имају подељени модуларни дизајн. Корисници могу заменити само локалне хабајуће делове без демонтаже главне матичне базе са роботске прирубнице. Скраћује време застоја опреме и смањује дугорочне трошкове одржавања. Комплети резервних делова се могу испоручити заједно са предрачуном главне јединице.
5. Матрица номиналног оптерећења широког опсега и компатибилност брендова са више робота
Номинално оптерећење залиха производа покрива 3 кг-120 кг. Димензије прирубница за монтажу прате главне стандарде роботске индустрије, компатибилне са АББ, ФАНУЦ, КУКА, ИАСКАВА и домаћим кинеским робним маркама робота. Подржава везу са вакум-тацнама, механичким хватаљкама, пнеуматским чељустима и другим крајњим ефекторима. За посебне захтеве је доступна прилагођена модификација прирубнице, носивости или заптивне структуре.
6. Комплетна производња и комплетна услуга инжењерске подршке
Основни процеси, укључујући скрининг сировина, топлотну обраду, прецизну машинску обраду и циклично тестирање готовог производа, завршени су у ЈВГРИП фабрици, без екстерног ангажовања основних процеса. Инжењерски тим обезбеђује 2Д/3Д цртеже, упутства за инсталацију и предлоге за подешавање параметара за крајње кориснике.
Сценарији вишеиндустријских апликација
1. Линије за склапање нових енергетских батерија и модула за складиштење енергије
У радионицама литијум-јонских батерија-модула, један робот треба да мења вакуумску усисну ладицу за транспорт модула и механичку хватаљку за задатке затезања. ЈВГРИП спојница омогућава аутоматску замену алата без посаде. Трајање промене алата опада са ручних 15 минута на аутоматске 3 секунде, што нагло смањује време застоја на производној линији изазвано заменом алата. Више произвођача опреме за складиштење енергије у Јужној Кини усвојило је ово решење.
2. 3Ц-производне линије за склапање електронских производа
За станице за склапање компоненти за мобилне телефоне и нотебоок рачунара, спојница за лако оптерећење (3-10 кг) сарађује са малим носачима материјала и минијатурним пнеуматским хватаљкама. Високо-прецизно спајање избегава одступање у монтажи изазвано променом алата, подржавајући континуалну монтажу прецизних електронских компоненти великом брзином.
3. Радионице за аутоматску монтажу аутомобилских компоненти
Производња аутоделова захтева од робота да рукују и ладицама за расути материјал и позиционирањем стезних хватаљки. Спојница за средње до тешко оптерећење (25-120 кг) обавља честе задатке замене алата.
4. Интеллигент-Логистицс Аутоматизоване станице за сортирање
У радионицама за аутоматизовано сортирање материјала, робот се наизменично мења између транспортног лежишта целе кутије и хватача за комисионирање из једног комада. Један робот остварује мултифункционални рад, смањујући укупна улагања у аутоматизоване системе за сортирање.
Ток рада производње и оквир за контролу квалитета
ЈВГРИП имплементира ИСО 9001:2015 систем управљања квалитетом у целом производном ланцу. Ин-хоусе опрема укључује ЦНЦ обрадне центре, пећи за топлотну обраду на високим температурама, прецизне машине за млевење, металографске инспекцијске инструменте, свеобухватне столове за испитивање цикличког оптерећења и постројења за испитивање сланог спреја. Сва машинска обрада основних компоненти се завршава интерно уместо да се набављају готови делови за спољне послове.
Комплетан производни ток:
1. Долазна инспекција сировог материјала: материјал шипки од легираног челика прима анализу хемијског састава и испитивање тврдоће; неусаглашене сировине се одбијају пре уласка у производњу.
2. ЦНЦ груба обрада и завршна обрада: Обликовање главног тела, кућишта игле за лоцирање и компоненти са зупцима помоћу високо прецизне ЦНЦ опреме.
3. Вакумска топлотна обрада и површинско очвршћавање: кључне компоненте које носе оптерећење пролазе кроз гашење и каљење да би се побољшала тврдоћа и перформансе против хабања.
4. Поступци прецизног брушења: критичне референтне површине и рупе за иглице за лоцирање добијају фино млевење како би се испуниле строге захтеве за толеранцију димензија и храпавост површине.
5. Склапање компоненти и пуштање у рад пнеуматског кола: Саставите зупце, заптивне елементе и сензорске јединице; извршити испитивање унутрашње непропусности гасног кола.
6. Тестирање пуне функције цикличког оптерећења: свака готова спојница ради хиљаде пута цикличка симулација закључавања-откључавања под условима номиналног оптерећења; верификује тачност понављања позиционирања, непропусност и поузданост повратне везе сигнала; неквалификоване јединице се враћају на дораду.
7. Завршна инспекција и ласерско обележавање: провера димензија, инспекција изгледа, означавање сертификата; квалификовани производи улазе у складиште готове робе на складиштење.
Упутство за одржавање
1. Дневна визуелна провера: Пре сваке смене производње, визуелно проверите референтне површине, радну површину са зупцима и заптивне прстенове на струготине, прљавштину или оштећења од механичког удара. Очистите стране загађиваче сувим компримованим ваздухом.
2. Окидач одржавања на основу броја циклуса: У оквиру 24-часовне континуиране производње, прегледајте чауре за лоцирање и заптивне прстенове на сваких 300 000 циклуса пристајања. Очистите референтне површине и нанесите маст против хабања. Замените потрошне делове ако се појаве огреботине или очигледно хабање. Скратите интервал одржавања за окружење у радионици са великом прашином.
3. Подсетници о некоришћењу: забраните апликацију са преоптерећеношћу. Забранити насилни судар између мастер-басе и славе-адаптера. Не растављајте унутрашњи склоп механичке браве и зубаца без стручног техничког упутства.
4. Заштита од дуготрајног складиштења у празном ходу: Очистите целу јединицу спојнице, нанесите машћу против рђе на референтне површине и површине зубаца; чувати у сувом орману заштићеном од прашине.
Након продаје
1. Удаљено техничко упутство на мрежи које покрива инсталацију, пуштање у рад и решавање проблема на лицу места.
2. Комплетна документација о раду и одржавању се испоручује за сваки налог за куповину.
3. Техничке консултације на нивоу инжењера за ОЕМ-пројекте по мери: модификација димензија прирубнице, надоградња структуре заптивања, прилагођавање специјалног оптерећења итд.
4. Плаћена техничка услуга на лицу места по договору доступна је за велике поруџбине засноване на пројекту.
5. Независно снабдевање резервним деловима за чауре за лоцирање, заптивне прстенове и друге носиве компоненте, подржавајући замену на терену од стране техничара на страни корисника.
6. Опис гаранције: 2-годишња гаранција за непотрошне главне структурне компоненте под исправном инсталацијом и радним условима са номиналним оптерећењем. Потрошни хабајући делови (заптивни прстенови, чауре за лоцирање) су искључени из обима бесплатне гаранције. Оштећења узрокована неправилном монтажом, радом преоптерећења, сударом које је направио човек или хемијском корозијом која су изван спецификације нису покривена гаранцијом.
Референца за набавку и евалуацију пројекта
Основна вредност ЈВГРИП Робот Куицк Цханге Гриппер Спаи Траи Цоуплинг: наменски оптимизована мешана хватаљка за лежиште наизменично носећа структура, ≤±0,008 мм тачност понављања позиционирања, механичка блокада + електрични сигнал двоструки сигурносни механизам, модуларно заменљиви делови и трошење за вишеструко трошење О способност пројектовања по мери. Решава кључна уска грла у аутоматизованој станици: дуго време застоја у ручној промени алата, одступање од позиционирања изазвано људима, безбедносне опасности од ручне интервенције, убрзано хабање података под наизменичним ексцентричним и концентрисаним оптерећењем, непотпуна сигурносна заштита за закључавање.
Подсетници за евалуацију пројекта:
1. Потврдите стварну димензију прирубнице робота и потребно називно оптерећење (размотрите динамичко ударно оптерећење, а не само статичку тежину крајњег ефектора). Резервишите адекватну сигурносну маргину.
2. Разјасните објекте за замену алата: наведите количину хватаљки и лежишта која треба да буду опремљена подређеним адаптерима на страни алата.
3. Провери квалитет извора компримованог ваздуха у радионици и стабилност притиска; препоручите комбинацију ваздушног филтера и регулатора притиска ако притисак јако варира.
4. Потврдите стање ИО-ресурса робот-ПЛЦ за пријем сигнала статуса закључавања. ЈВГРИП обезбеђује бесплатну документацију о електричном интерфејсу.
5. Стандардне залихе верзије остварују брзу испоруку; усвојити ОЕМ прилагођену инжењеринг услугу за посебне прирубнице, посебне заптивке или посебне захтеве за оптерећење.
ФАК
П1: Може ли ова спојница довршити потпуно аутоматску замену алата без ручног рада?
Да. Робот Куицк Цханге Гриппер Траи Цоуплинг прима пнеуматски контролни сигнал од роботског система и аутоматски завршава закључавање/откључавање. Логика замене алата се може интегрисати у програм робота. Имајте на уму да морате да конфигуришете одговарајући сталак за складиштење алата да држите неактивне хватаљке и лежишта.
П2: Да ли је потребна поновна калибрација координата сваки пут након замене лежишта и хватаљке?
Ова спојница постиже ≤±0,008 мм тачност понављања позиционирања под исправном инсталацијом. Рекалибрација координата великих размера је непотребна; мање фино подешавање је прихватљиво током првог пуштања у рад.
П3: Може ли се прилагодити нестандардним прилагођеним димензијама прирубнице робота?
Стандардна верзија се поклапа са главним спецификацијама роботске прирубнице. За захтеве за нестандардне прирубнице, доставите цртеж пре наручивања; ОЕМ прилагођена обрада димензија монтажног интерфејса може се реализовати.
П4: Шта се дешава ако се довод компримованог ваздуха прекине током кретања робота?
Уграђена механичка само-забрављива структура држи закључане зубе укључене чак и без притиска ваздуха, спречавајући несреће при испуштању алата. Акција откључавања се може десити само када су присутни сигнал за откључавање И важећи ваздушни притисак.
П5: Које су кључне ставке одржавања за дуготрајну континуирану цикличну производњу?
Главни рад: чисте референтне површине и подручје браве; прегледати заптивне прстенове и чауре за лоцирање цикличким бројем; допунити маст против хабања; замените потрошне делове када се појави очигледно хабање. Скратите циклус одржавања за радионице са високом прашином.
Пошаљи упит
Контакт информације
-
Адреса
бр. 44, Данинг Ентрепренеурсхип Роад, град Хумен, град Донггуан, провинција Гуангдонг, Кина
-
Тел
-
Емаил
Добродошли да пошаљете упит на ЈВГРИП. Наш професионални технички и продајни тим ће обезбедити бесплатан избор уређаја, прилагођени дизајн решења и тачну понуду.
Невс Рецоммендатионс