Srpski језик
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

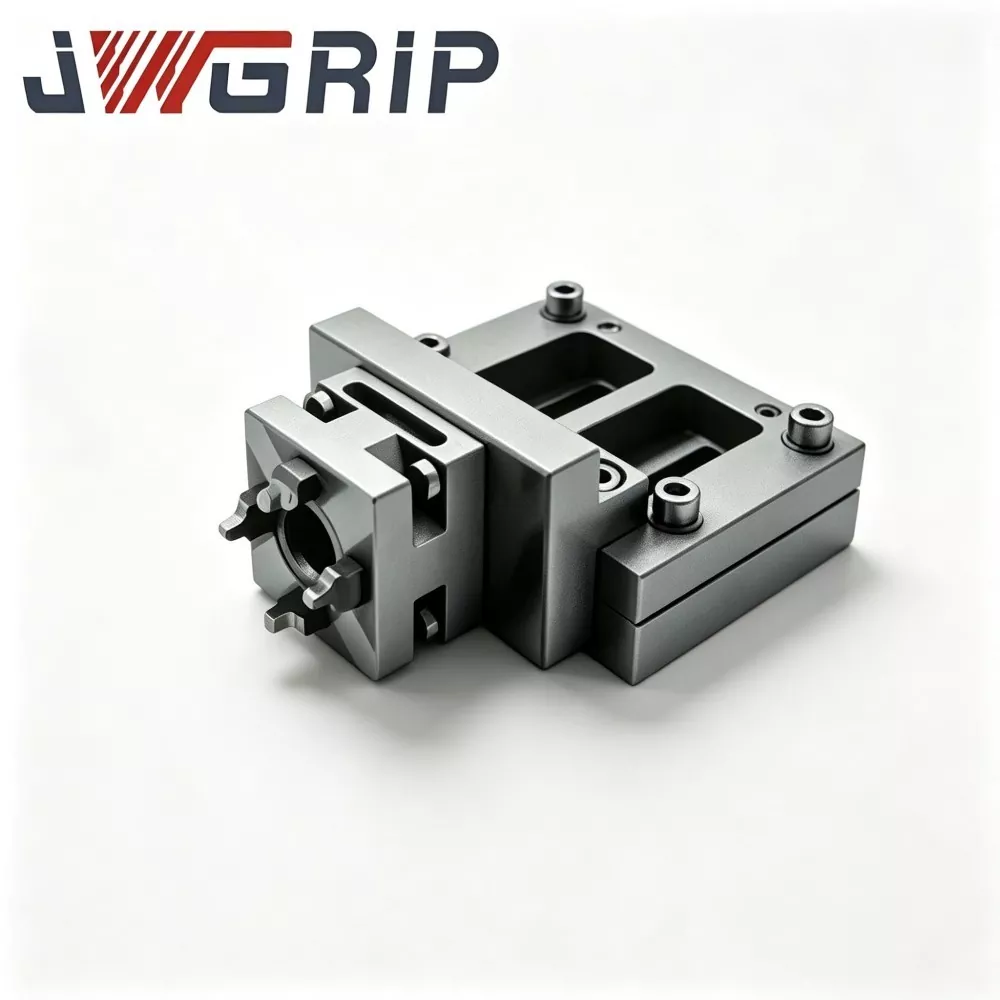
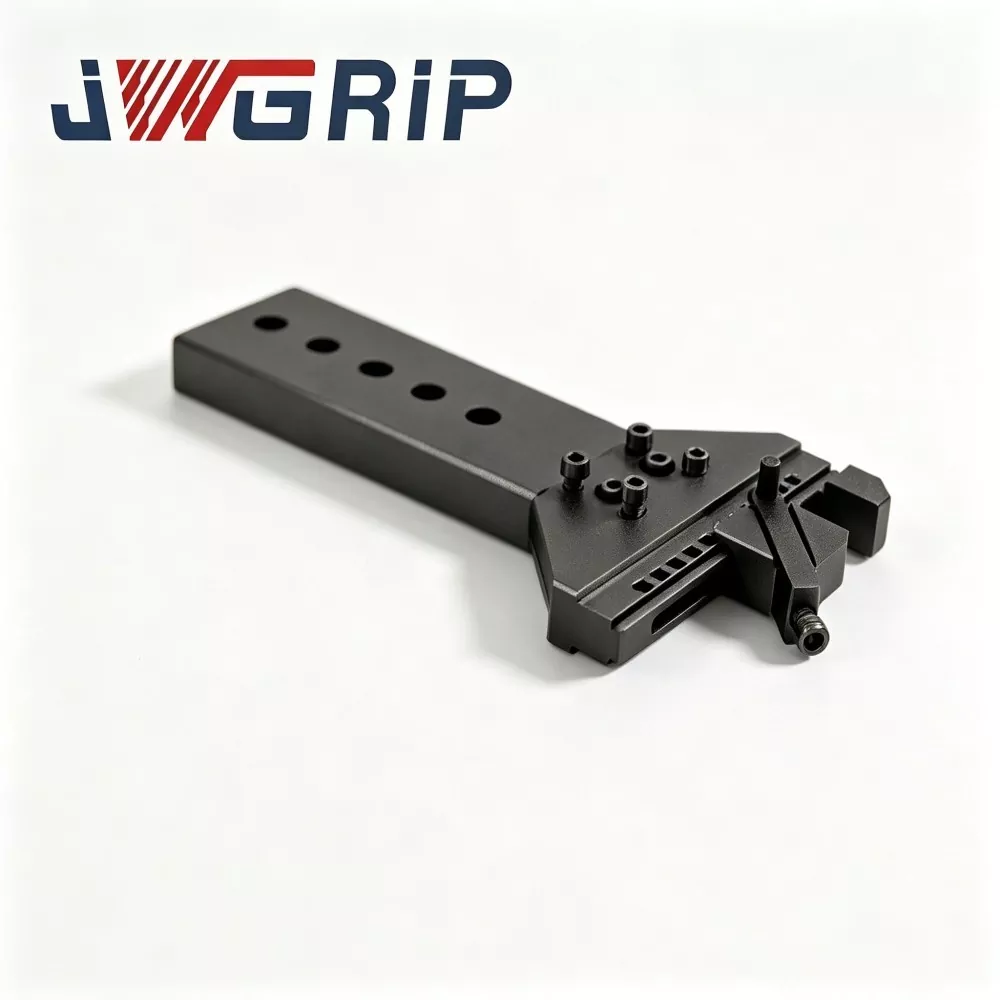

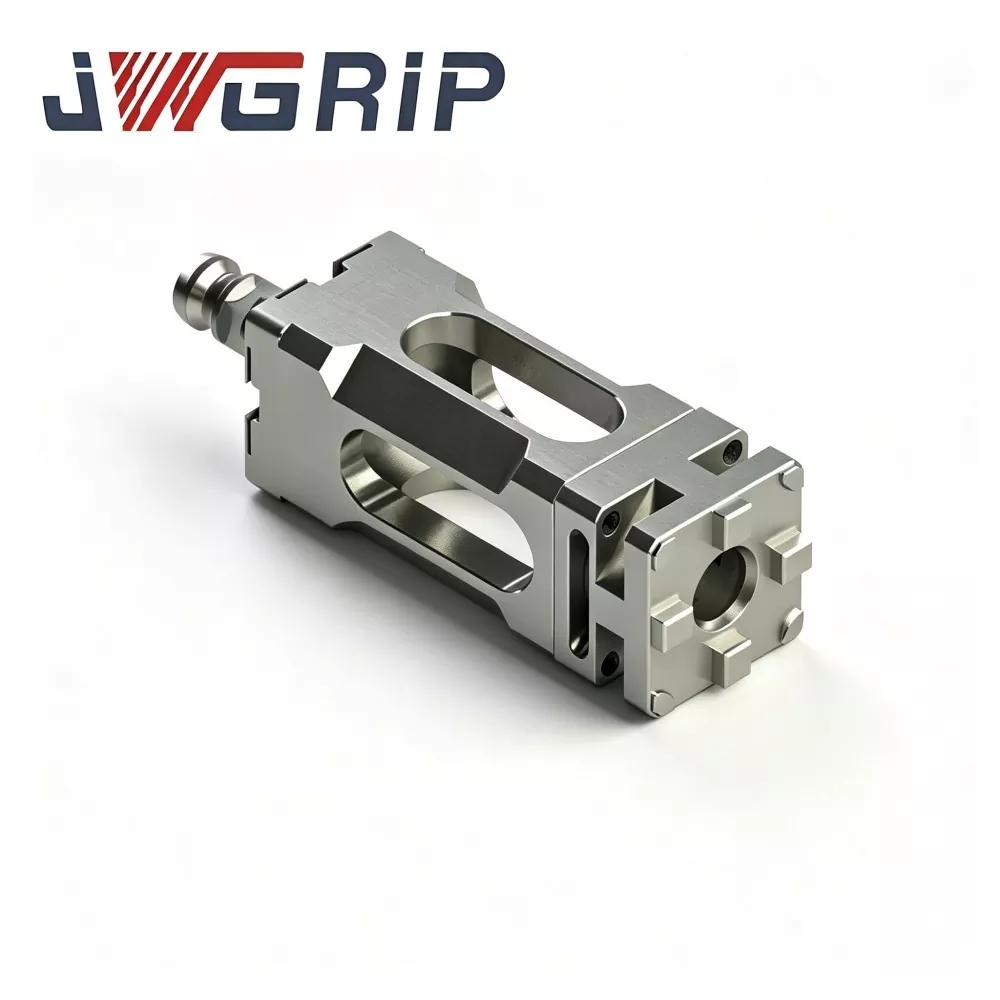

Н160 Робот Куицк Цханге Гриппер Модуле
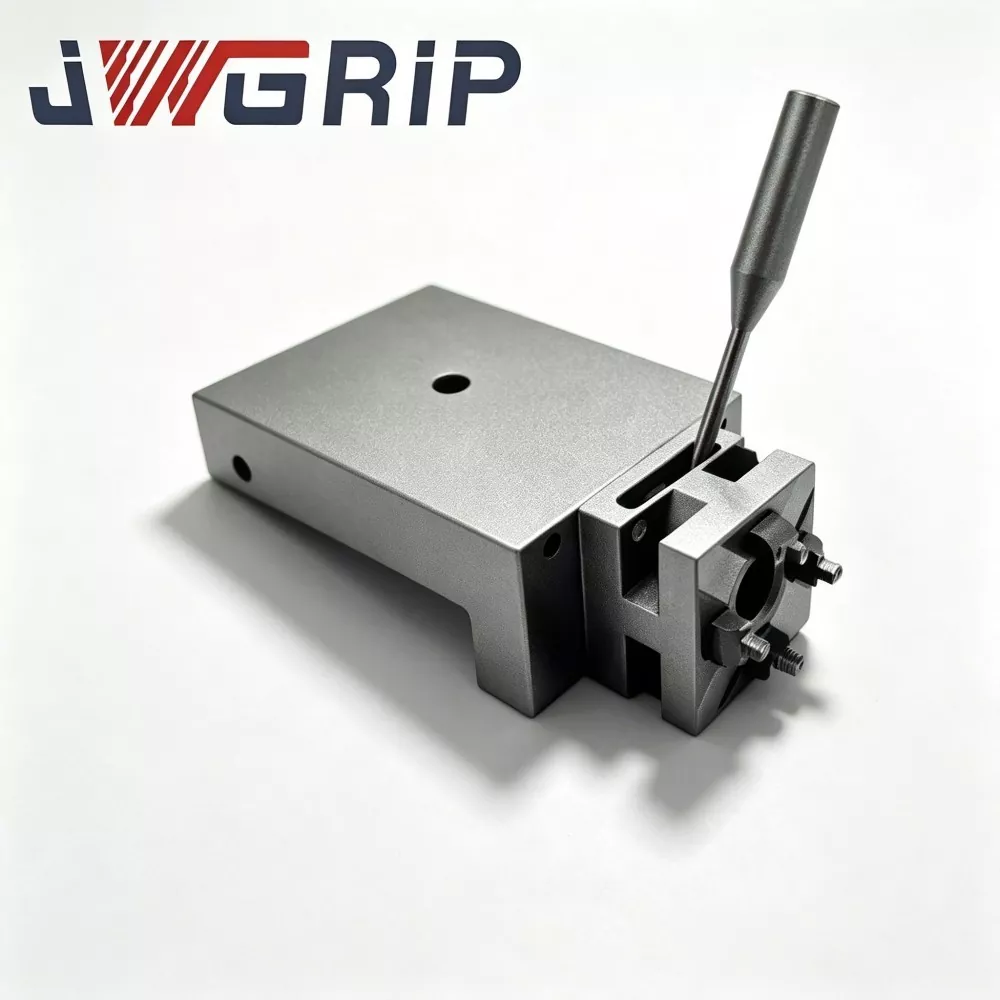
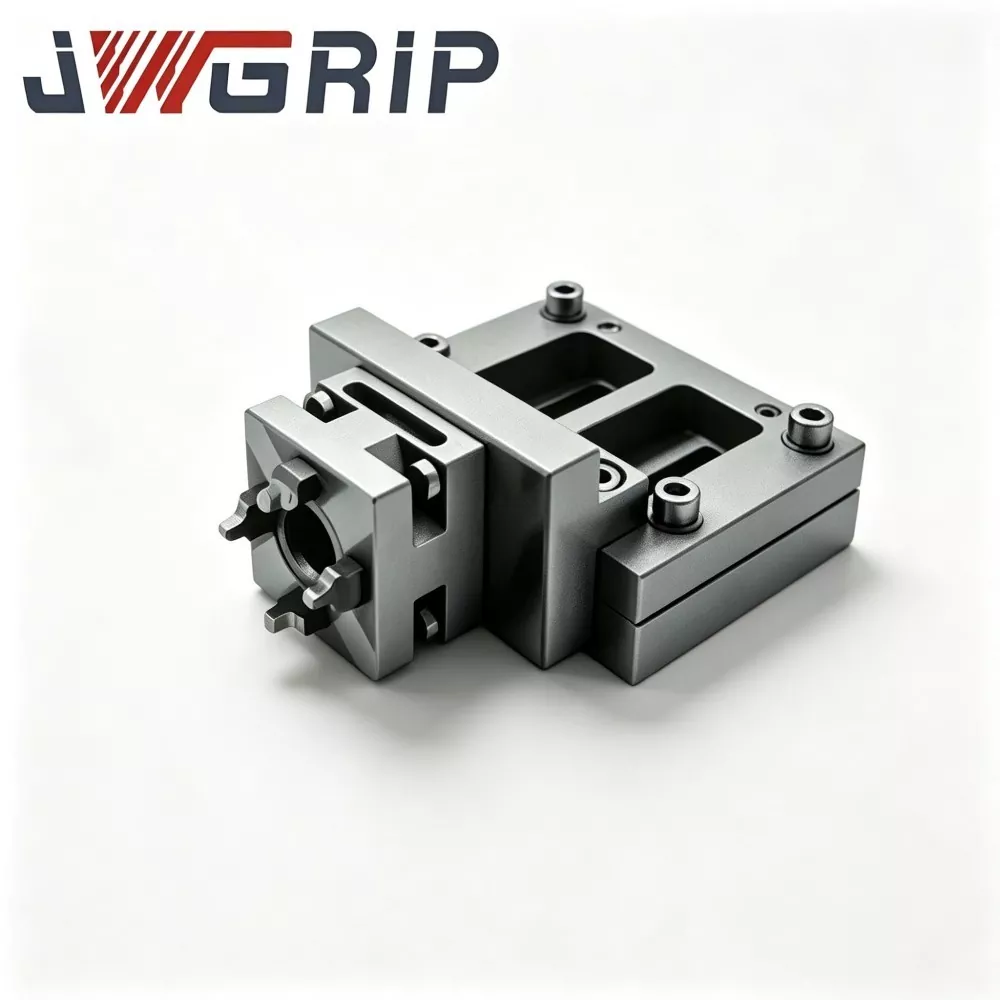
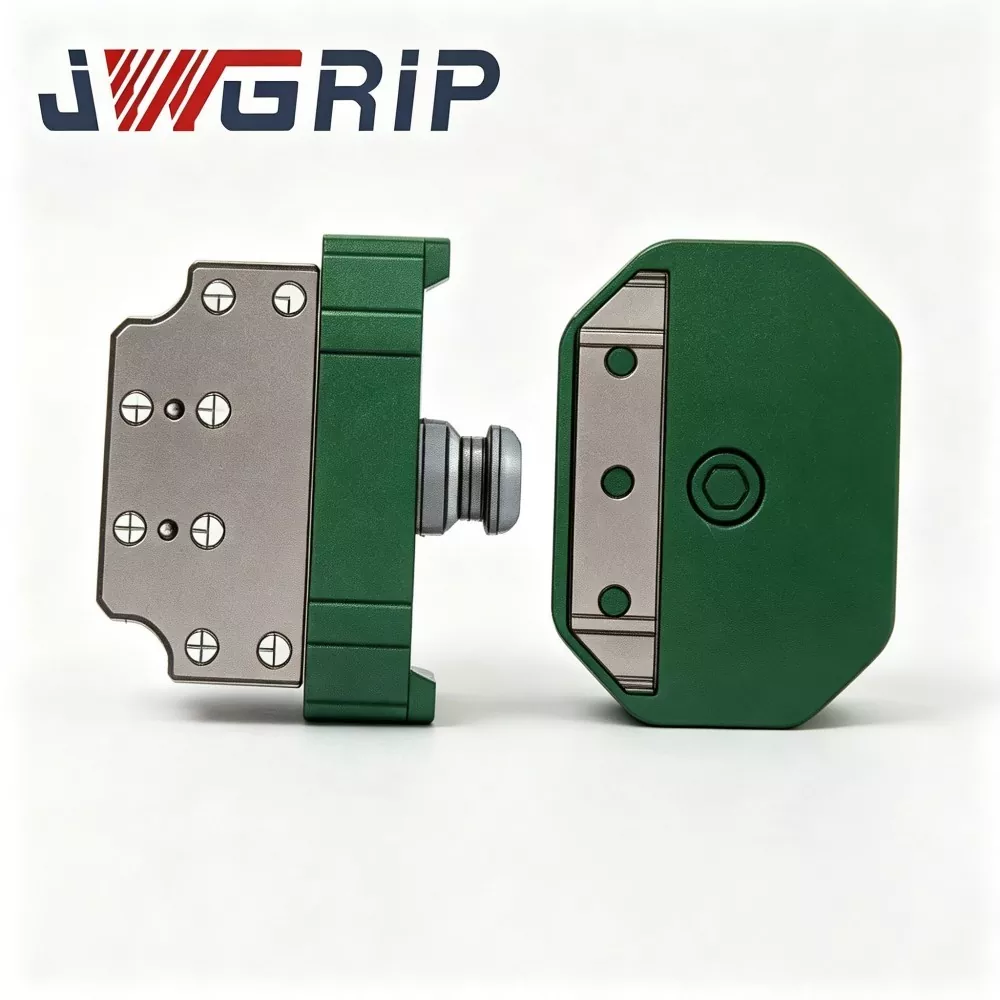
ЈВГРИП је професионални произвођач и добављач Н160 роботског модула за брзу промену хватаљке у Кини, који подржава набавку масовних поруџбина и обезбеђује оригиналну фабричку цену за глобалне партнере у пројекту аутоматизације. То је новонадограђена интегрисана роботска извршна јединица на крају руке посебно дизајнирана за модерне флексибилне производне линије без посаде. Иновативно интегришући пнеуматску паралелну хватаљку и интерфејс за брзу замену робота у једно модуларно тело, елиминише потребу за одвојеним дисковима за брзу замену и независним склопом хватаљке, не захтевајући додатне вишеслојне прикључне прирубнице или прелазне додатке.
Овај модул за брзу измену робота Н160 високих перформанси усваја кућиште од алуминијумске легуре ваздухопловства високе чврстоће и језгро за закључавање од каљеног легираног челика, одликује се изванредном издржљивошћу и стабилним механичким перформансама. Напуштајући традиционалну подељену комбиновану структуру, ефикасно смањује кумулативне грешке позиционирања узроковане вишеслојном везом и одступањем монтаже на лицу места. Модул је прошао милионе тестова цикличног замора и у потпуности је у складу са ЦЕ стандардима механичке безбедности, одржавајући дуготрајан стабилан рад у високофреквентним цикличним сценаријима хватања и пребацивања.
Завршена са потпуним производним процедурама у кући, укључујући инспекцију сировина, ЦНЦ прецизну машинску обраду, вакуумску топлотну обраду, површинско очвршћавање и цикличку верификацију при пуном оптерећењу, свака јединица пружа доследне перформансе високог квалитета. Широко је применљив за склапање нових енергетских компоненти, руковање малим деловима аутомобила, 3Ц прецизно хватање обрадака и сортирање компоненти кућних апарата. Подржавајући пробну куповину једне јединице и сарадњу са великим серијама, опремљен је потпуним подацима о 2Д/3Д цртежима, упутствима за инсталацију и техничком подршком на даљину, што значајно смањује оптерећење на монтажи и калибрацији на лицу места и скраћује циклус реновирања интелигентних флексибилних производних линија за дискретна производна предузећа.
Образложење дизајна интегрисаног модула
Са производњом која се помера ка мултиваријантном и малосеријском режиму производње, више аутоматизованих производних линија захтева једног индустријског робота да изврши вишеструке задатке хватања.
Традиционално, системски интегратори купују диск за брзу промену и пнеуматску хватаљку одвојено, састављају их заједно на прирубници робота током пуштања у рад на терену.
Ово решење доноси многе скривене проблеме:
1. Вишеструке прирубнице које се спајају слажу толеранције димензија, смањујући укупну тачност понављања позиционирања.
2. Изложене спољне цеви за ваздух трпе оштећење трења током честих циклуса промене алата.
3. Велика количина радних сати се троши на састављање и калибрацију на лицу места.
Н160 Робот Куицк-Цханге Гриппер Модуле је развијен за решавање горе наведених практичних болних тачака. ЈВГРИП интегрише механизам за закључавање за брзу промену, канал за гасни круг и паралелне чељусти за хватање у једну компактну модулску јединицу.
Цео сет је подељен на:
① Основа са стране робота (трајно монтирана на прирубници робота)
② Измењиви модул за хватање на страни алата
Након једнократне инсталације базе са стране робота на прирубницу робота, робот може да заврши аутоматску замену алата спајањем различитих модула на страни алата без поновног растављања прирубница на лицу места.
Стандардни модул за брзу промену робота Н160 на лагеру покрива вишеструке степене силе хватања, који могу да одговарају већини уобичајених шестоосних индустријских робота и колаборативних робота. За пројекте са посебним условима могу се активирати прилагођене и ОЕМ услуге. Било да се ради о пробној куповини мале серије или наруџбини на велико, купци могу добити подршку по фабричким ценама преко нашег директног фабричког канала снабдевања.
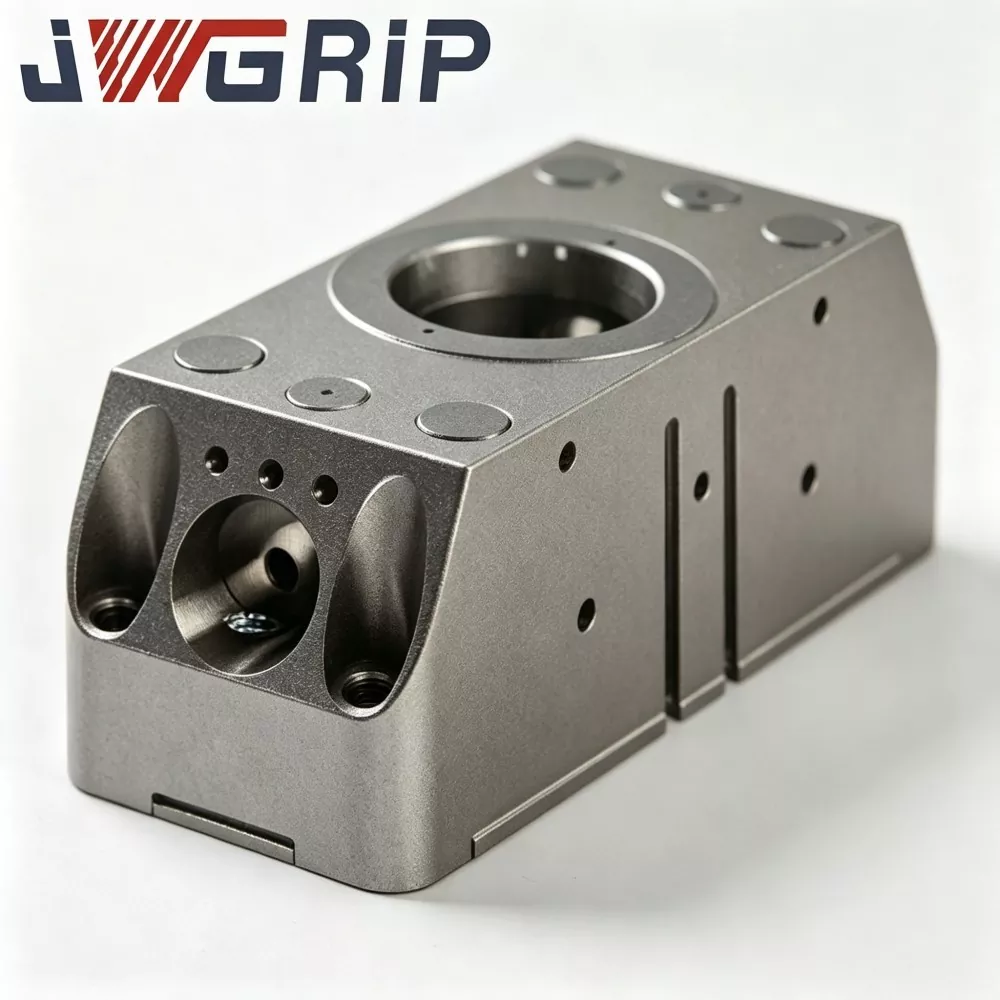

Дефиниција производа и основни састав
Н160 Робот Куицк-Цханге Гриппер Модуле је интегрисани роботски крајњи ефекат који органски комбинује интерфејс за брзу промену робота и паралелну пнеуматску хватаљку. За разлику од дискретних компоненти којима је потребно секундарно склапање на локацији купца, сваки Н160 роботски модул за брзу промену хватаљке завршава састављање, отклањање грешака у ваздушном кругу и циклично тестирање перформанси унутар ЈВГРИП фабрике пре испоруке.
Расподела основне композиције:
1. Главна база на страни робота и трајно причвршћена за излазну прирубницу робота. Садржи: - Пнеуматски улазни канал – Склоп за вожњу са механичким закључавањем – Уграђени сензор за повратне информације о статусу
Ова компонента остаје монтирана на руку робота без честог растављања.
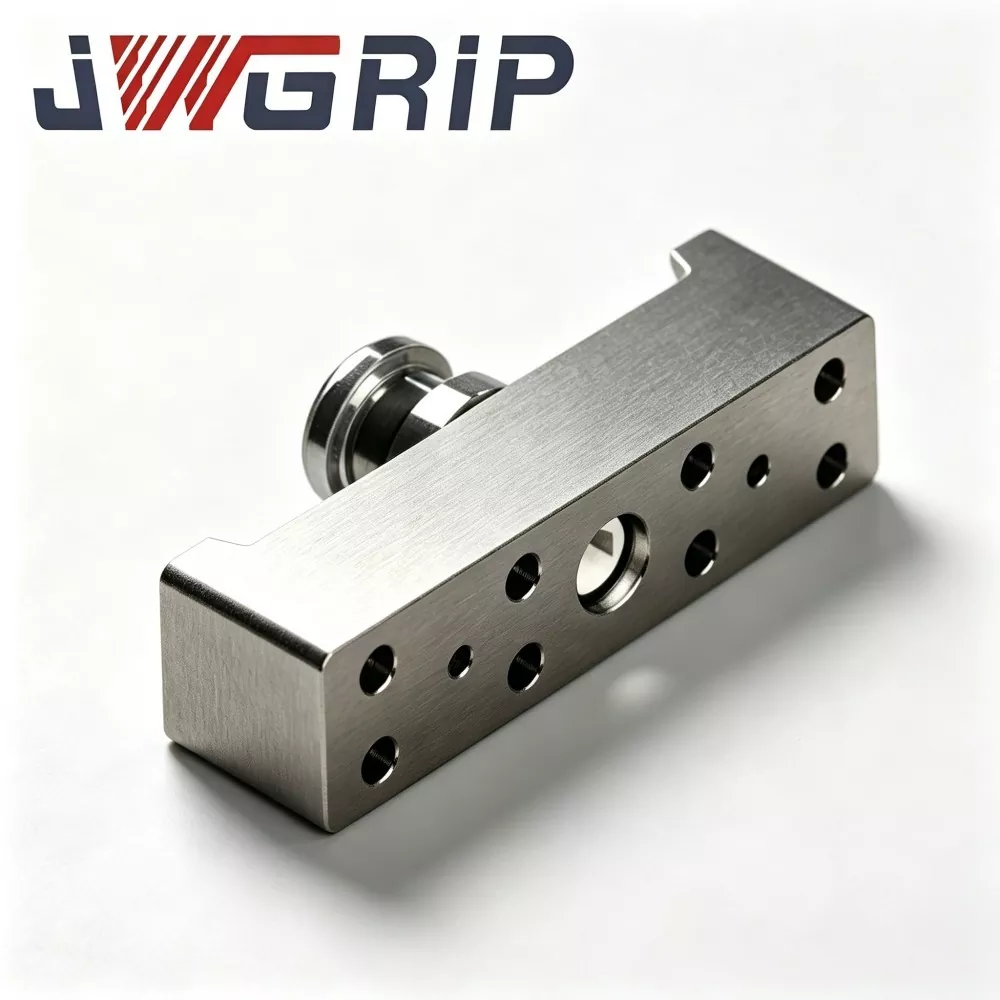
2. Модул помоћног хватача на страни алата Изменљива радна јединица, укључујући: - зупчаник за спајање од легуре - Рупе за иглице за лоцирање високе прецизности - Уграђене унутрашње пролазе за гас - чељусти за паралелно хватање
Вишеструки сетови модула на страни алата са различитим профилима чељусти, снагом хватања и ходом могу се припремити за различите радне предмете.
Радни ток:
Када се робот помери на станицу за ослонац за алат, компримовани ваздух покреће механички зупчаник за закључавање унутар базе на страни робота да би се уклопио у сет зупчаника на страни алата. – Игле за лоцирање високе прецизности остварују позиционирање високе прецизности – Унутрашњи пролази за гас потпуна пнеуматска веза за вожњу хватаљке – Сензор шаље сигнал закључавања-откључавања у реалном времену назад до роботског контролера да би се реализовала контрола сигурносног закључавања
Многи произвођачи модула хватаљке за брзу промену робота Н160 испоручују само одвојене резервне делове, остављајући посао монтаже и контроле толеранције за интеграторе. Наш интегрисани дизајн преноси већину ризика везаних за монтажу на фабричке производне везе, смањујући неизвесност за пројекте крајњих корисника.
Основне перформансе и структурне карактеристике
1. Интегрисана модуларна структура за минимизирање нагомилавања толеранција
Напредни модул хватаљке за брзу промену робота Н160 поништава прелазну прирубницу између брзопроменљивог диска и хватаљке. Кључне одговарајуће површине се обрађују и калибришу унутар фабрике. Прецизност понављања позиционирања након спајања може да достигне ≤±0,010 мм, обезбеђујући стабилну прецизност хватања за сцене састављања високе прецизности.
2. Уграђено механичко самозакључавање и блокада електричног сигнала
У складу са ЦЕ захтевима за механичку безбедност. Чак и ако се извор компримованог ваздуха случајно прекине у процесу рада, зупци механичког закључавања и даље задржавају стање мреже како би спречили испуштање модула са стране алата. Робот може да изврши инструкције кретања само након што добије "потпуно закључан" повратни сигнал од сензора, остварујући безбедносну заштиту за радионице без посаде.
3. Уграђени унутрашњи распоред гасног кола
Канали за гас су уграђени у кућиште модула уместо спољашњих изложених цеви. - Смањује ризик од хабања цевовода узрокован честим померањем алата - Смањује вероватноћу квара због цурења ваздуха и лабављења спојева у дуготрајној цикличној производњи
4. Модуларни дизајн носивих делова који се лако одржава
Кључне потрошне компоненте укључујући заптивне прстенове, клизне блокове за вођење и чауре за лоцирање имају независан модуларни дизајн. Приликом редовног одржавања, корисници замењују само локалне делове који се троше без одвајања целог модула од прирубнице робота. Скраћује време застоја у одржавању опреме.
5. Компатибилност широког опсега и флексибилна прилагођена подршка
Стандардни модул за брзу промену робота Н160 на лагеру прилагођава се већини мејнстрим индустријских робота и колаборативних робота. Када се суочите са посебним обликом чељусти, ултра-великим ходом, посебним распоредом монтажних рупа или захтевима против корозије, може се реализовати прилагођена и ОЕМ услуга.
6. Стриктна фабричка верификација пре испоруке
Као професионални добављач модула хватаљке за брзу промену робота Н160, сваки готов производ мора да прође: детекцију силе хватања, инспекцију непропусности ваздуха, циклично тестирање закључавања-откључавања хиљаду пута и отварања-затварања хватаљке
Верификација квалитета
1. Долазна инспекција сировина
Испитивање хемијског састава и тврдоће сирових шипки од легура алуминијума и легираног челика; одбацити неквалификоване сировине.
2. ЦНЦ груба обрада и завршна обрада
Процесно кућиште, механизам за закључавање, основа чељусти и компоненте за лоцирање. Строга контрола толеранције димензија.
3. Вакумска топлотна обрада и површинска обрада
Језгро за закључавање и клин од легираног челика за гашење и отпуштање за већу тврдоћу и отпорност на хабање; тврдо анодизирано кућиште од легуре алуминијума.
4. Прецизно брушење
За кључне референтне површине и рупе за иглице, гарантујте храпавост површине и толеранцију димензија.
5. Процедура монтаже
Саставите склоп за закључавање, клизне делове вођице, заптивне прстенове и уграђени сензор, комплетан унутрашњи распоред гасног кола.
6. Претходно тестирање полупроизвода
Провера херметичности, калибрација силе хватања, отклањање грешака у акцији и верификација повратних информација сигнала.
7. Тест замора при цикличном оптерећењу
Сваки завршени модул хватаљке Н160 робота за брзу промену покреће хиљаде циклуса закључавања-откључавања и отварања-затварања хватаљке под симулираним радним оптерећењем. Неуспешни производи ће бити прерађени.
8. Завршна инспекција, обележавање серијског броја и складиштење
Квалификовани производи постају Н160 роботски брзо-променљиви модул за хватање на залихама.
Сценарији вишеиндустријских апликација
1. Склоп компоненте нове енергије
Слагање батерија-ћелија, руковање модулом, монтажа конектора. Интегрисани дизајн модула избегава нагомилавање толеранција, обезбеђујући прецизну позицију хватања за високо вредне компоненте нове енергије.
2. Руковање малим деловима аутомобила
Мале компоненте мотора, причвршћивачи, пластични унутрашњи делови. Брза аутоматска замена алата подржава мешовите линије за склапање аутомобила.
3. 3Ц прецизно хватање радног комада
Компоненте мобилних телефона, кућишта за нотебоок рачунаре, електронски конектори. ≤±0,010 мм тачност понављања позиционирања задовољава захтеве високе прецизности 3Ц монтаже.
4. Разврставање компоненти за кућне апарате
Пластичне шкољке, метални носачи, компоненте мотора. Вишеструки модули на страни алата са различитим профилима чељусти прилагођавају се различитим геометријама делова кућних апарата.
5. Опште флексибилне аутоматске станице
Вишеструке мале серије производних линија захтевају једног робота за руковање више врста делова. Унапред монтирани интегрисани модул значајно скраћује циклус пуштања у рад станице.
Кључне тачке за инсталацију и пуштање у рад
1. Поставите главну базу на страни робота на прирубницу робота; затегните монтажне завртње стриктно пратећи вредности обртног момента наведене у званичној документацији. Избегавајте причвршћивање претераним обртним моментом које може изазвати микродеформацију основног тела.
2. Припремите станицу за ослонац за алат за постављање неактивних модула хватача на страни алата. Гарантујте прецизност позиционирања ослонца за алат за подршку стабилном аутоматском пристајању.
3. Комплетна веза пнеуматског кола за базу на страни робота; инсталирајте јединицу за регулацију притиска филтера ваздуха на предњем крају улаза за компримовани ваздух. Стабилизирајте радни притисак ваздуха унутар 0,5-0,7 МПа.
4. Повежите сигнални кабл сензора на ИО порт за робот-ПЛЦ; верификовати логику сигнала за закључавање-статус-феедбацк-сигнал; конфигуришите логику блокаде покрета робота: робот неће изводити кретање великом брзином осим ако се не прими сигнал "потпуно закључан".
5. Прво извршите ручну симулацију пристајања у режиму џогирања пре аутоматске производње циклуса. Проверите глаткоћу пристајања, непропусност и исправност повратне везе сигнала. Елиминишите ризике од механичких сметњи.
6. Компилирајте подрутине за промену алата програма робота; дефинишу параметре безбедног приближавања и брзине пристајања. Избегавајте брзи судар између мастер-базе и славе-модула.
Набавка и евалуација пројекта
Основна вредност ЈВГРИП Н160 Робот Куицк Цханге Гриппер Модула:
① Интегрисани дизајн једног тела који спаја интерфејс за брзу промену и паралелну хватаљку, елиминишући слагање међу толеранцијама прирубница
② ≤±0,010 мм тачност понављања позиционирања
③ Механичко самозакључавање + електрични сигнал двоструки сигурносни механизам, ЦЕ усклађен
④ Уграђени унутрашњи распоред гасног кола, избегавајући спољну абразију цеви
⑤ Модуларни заменљиви хабајући делови, ниски трошкови одржавања
⑥ Матрица производа са вишеструким хватањем, компатибилна са главним индустријским и колаборативним роботима
⑦ Производња целог процеса у кући, строга циклична верификација пре испоруке
Решава кључна уска грла аутоматизоване станице:
Кумулативна толеранција од подељеног диска за брзу измену + склопа хватаљке
Дуго време састављања и калибрације на лицу места
Абразија спољне ваздушне цеви и недостатак ваздуха
Безбедносни ризик од пада алата услед губитка довода ваздуха
Високи трошкови одржавања због немодуларних хабајућих делова
Подсетници за евалуацију пројекта:
1. Потврдите стварну димензију прирубнице робота и потребно називно оптерећење (размотрите динамичко ударно оптерећење, а не само статичку тежину хватаљке + радног комада). Резервишите адекватну сигурносну маргину.
2. Разјасните оцену силе хватања, ход отварања чељусти и захтеве профила чељусти за циљне радне предмете.
3. Провери квалитет извора компримованог ваздуха у радионици и стабилност притиска; препоручите комбинацију ваздушног филтера и регулатора притиска ако притисак јако варира.
4. Потврдите стање ИО-ресурса робот-ПЛЦ за пријем сигнала статуса закључавања. ЈВГРИП обезбеђује бесплатну документацију о електричном интерфејсу.
5. Стандардне залихе верзије остварују брзу испоруку; усвојите прилагођену / ОЕМ услугу за захтеве за посебне прирубнице, специјално заптивање (ИП надоградња), специјални профил чељусти или ултра-велики ход.
ФАК
П1: Може ли Н160 роботски модул хватаљке за брзу промену да реализује потпуно аутоматску замену алата без ручног растављања вијака?
Да. Н160 Робот Куицк Цханге Гриппер Модуле реагује на пнеуматски контролни сигнал из роботског система и аутоматски завршава закључавање-откључавање. Логика замене алата се може интегрисати у програм робота. Сталак за складиштење алата за постављање неактивних модула на страни алата треба да се припреми на лицу места.
П2: Да ли ми је потребна велика поновна калибрација координата сваки пут када мењам модуле на страни алата?
У исправном стању инсталације, поновите тачност позиционирања ≤±0,010 мм. Рекалибрација великих размера је непотребна; мање фино подешавање се може завршити током почетног пуштања у рад.
П3: Моја роботска прирубница је нестандардна, могу ли да усвојим Н160 роботски модул брзе промене?
Н160 Робот Куицк-Цханге Гриппер Модуле на лагеру одговарају прирубницама уобичајених робота. За нестандардни интерфејс, прилагођена и ОЕМ услуга може модификовати монтажну прирубницу према цртежима купаца.
П4: Шта се дешава ако се довод ваздуха случајно прекине у покрету робота?
Механичка самозакључавајућа структура је уграђена. Чак и компримовани ваздух нестаје, зупци за закључавање настављају да се спајају како би спречили испуштање модула са стране алата. Акција откључавања може се покренути само када истовремено постоје сигнал за откључавање и важећи ваздушни притисак.
П5: Који циклус одржавања треба да пратим за модул хватаљке за брзу промену робота Н160?
У оквиру 24-часовне континуиране производње, прегледајте потрошне делове на сваких 250 000 циклуса, очистите референтну површину и додајте маст против хабања. Скратите интервал одржавања за радионицу са великом прашином.
П6: Може ли Н160 роботски модул хватаљке за брзу промену да ради у радионици која је склона прскању?
Стандардна верзија достиже степен ИП53, погодна за обичну радионицу. За окружење склоно прскању, високој влажности и благо корозивном окружењу, изаберите прилагођени Н160 роботски брзо-променљиви модул за хватање са надограђеним заптивачем и третманом против корозије.
Пошаљи упит
Контакт информације
-
Адреса
бр. 44, Данинг Ентрепренеурсхип Роад, град Хумен, град Донггуан, провинција Гуангдонг, Кина
-
Тел
-
Емаил
Добродошли да пошаљете упит на ЈВГРИП. Наш професионални технички и продајни тим ће обезбедити бесплатан избор уређаја, прилагођени дизајн решења и тачну понуду.
Невс Рецоммендатионс