Srpski језик
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Произвођач серије професионалних хватаљки за брзе промене за индустријску аутоматизацију
Као добављач ретрофит серије робота за брзу измену, фокусиран на аутоматизацију,ЈВГРИПиспоручује адаптере за спајање носача, модуле за хватање на крају робота и зглобне хватајуће руке са испитивањем механичког замора и стандардизованом серијском производњом за ЦНЦ радионице и интеграторе аутоматизације који прате делимичну аутоматизацију линије, док задржавају постојећу инфраструктуру за држање ручног рада. Овај хардвер за пребацивање на страни робота уклања главне препреке за надоградњу без пуне замене уређаја. Упарено са УПЦ серијом позиционирања нулте тачке иСерија палета нулте тачке, гради комплетне аутоматизоване токове рада за руковање материјалом за беспрекоран пренос радног комада између станица које управљају роботом и станица са ручним подешавањем. Строге контроле механичког закључавања и толеранције клина за позиционирање примењују се у масовној производњи како би се гарантовала дугорочна стабилност лоцирања у мешовитим условима ручне аутоматизације производње.
Порука о грешци
Велики број машинских радњи већ поседује зреле ручне системе учвршћења. Када менаџери постројења планирају да уведу роботско руковање, често претпостављају да ће куповина само роботске руке дати производне резултате без светла. У стварности, тела робота су само уређаји за извршавање покрета. Без усклађеног хардвера за пребацивање крајњег ефекта, роботи не могу поуздано да зграбе, подигну и лоцирају постојеће палете и уређаје на месту производње.
Које негативне последице произилазе из лоше усклађеног хардвера за хватање робота?
Лабава спојница, померена позиција хватања или случајно испуштање палете могу се појавити током кретања робота великом брзином. Многи пројекти аутоматизације трпе кратко време рада не због грешака на контролеру робота, већ због некомпатибилног хардвера за повезивање између прирубнице робота и носача радног комада.
Како да сачувате постојеће токове ручног подешавања након додавања роботског хардвера?
Многе ране шеме трансформације аутоматизације приморавају радионице да изаберу потпуно аутоматски режим и напусте погодну ручну интервенцију. У стварној малосеријско-мешовитој производњи, оператери и даље морају ручно да учитавају готове делове специјалног облика, прегледају полупроизводе или руковају хитним растављањем радног комада.
Да ли се хардвер за пребацивање на крају робота примењује само за масовну производњу без надзора?
Ово је уобичајен неспоразум. Такође пружа велику вредност за полуаутоматизоване радионице у хибридном режиму. Оператери могу да заврше сложене ручне припремне радове ван мреже, а роботи преузимају одговорност за поновљене задатке транспорта палета.
Функционалне разлике
Робот Куицк Цханге Гриппер Траи Цоуплинг: Ова средња компонента за повезивање успоставља стабилну механичку везу између модула за хватање и циљних палета. Он апсорбује мања одступања положаја изазвана грешкама позиционирања робота, избегавајући круто оштећење од судара између механичких структура током циклуса преноса велике брзине.
Н160 Робот Куицк Цханге Гриппер Модуле: Овај модул монтиран на језгро прирубнице служи као основна јединица инсталирана директно на излазну прирубницу робота. Пружа стандардизовани интерфејс за закључавање за следеће руке за хватање, омогућавајући брзу замену различитих крајњих алата без сталног мењања параметара програма робота.
Н160 полуга шарке за хватач за брзу промену робота: Покретна извршна рука која физички додирује спољне контуре палете. Његов структурни обрис је оптимизован у складу са геометријом ивице палете, пружајући стабилну силу хватања у стилу омотања. Спречава клизање при убрзању и успоравању током кретања робота.
Основни индикатори евалуације
Како потврдити да ли називно оптерећење одговара стварним захтевима производње?
Корисници се не могу само позивати на податке о номиналном оптерећењу роботске руке. Они треба да израчунају укупну тежину укључујући модул за хватање, полугу, палету, учвршћење и необрађени радни комад. Прекорачење композитног оптерећења ће убрзати механичко хабање и изазвати скривене ризике од пада.
Зашто је тачност поновног позиционирања при хватању једнако важна као и тачност стезне главе у нулти тачки?
Чак и ако стезне главе на страни машине поседују прецизност на нивоу микрона, ако роботска хватаљка производи велико одступање положаја током брања и постављања палета, укупна тачност система ће бити знатно смањена. Грешка у позиционирању на страни хватаљке ће се пренети на целу петљу за држање.
Које факторе животне средине треба узети у обзир за хардвер на крају робота?
Роботски крајњи ефекти раде унутар периферних зона машине алатке, прскани расхладном течношћу за сечење, металним струготинама и уљном маглом. Површинска обрада хардвера и перформансе заптивања морају бити отпорне на корозију и заглављивање струготина у покретним позицијама спојева.
Како остварити беспрекорно спајање са периферним хардвером за држање нулте тачке?
Који предуслови су потребни за сарадњу са УПЦ Серијом позиционирања нулте тачке?
Одржавајте конзистентне димензије захвата спољне контуре за циљне палете. Геометрија полуге шарке мора одговарати структури ивице палета серије УПЦ, тако да роботи могу да заврше стабилну акцију бирања за палете компатибилне са роботима.
Које предности доноси упаривање са серијом палета Зеро Поинт?
Са адаптером за спајање лежишта, роботи могу да рукују и обичним ручно коришћеним палетама. Продавнице не морају да замене све постојеће палете да би реализовале полуаутоматску трансформацију, штитећи претходну инвестицију у хардвер.
Које скривене ризике треба избегавати у хибридном режиму рада?
Спречите мешовиту употребу палета различитих спољних димензија у једном радном простору робота. Различите величине обриса ће узроковати нетачне позиције хватања. Строго управљање класификацијом палета треба да се спроводи на лицу места.
Материјал хардвера и карактеристике процеса
Главна структурна тела модула хватаљки и полуга полуге користе легирани челик високе чврстоће. Контактне површине и површине за закључавање добијају гашење карбуризације и прецизно млевење. Свака готова компонента пролази поновљено испитивање цикличког замора хватањем и отпуштањем пре испоруке. Структурна деформација је строго контролисана под номиналним условима пуног оптерећења.
Димензије прирубничког прикључка прате главне стандарде интерфејса индустријских робота. Кључне позиције рупа за инсталацију одржавају заменљивост, смањујући секундарне модификације током инсталације на лицу места.
Услуге прилагођавања по мери обухватају подешавање хода хватања, специјалне плоче за конверзију прирубница и површинску обраду против хабања, како би се уклопили у нестандардне обрисе палета и разне робне марке робота.
Напомене о апликацији
Компоненте за хватање на страни робота имају чест утицај убрзања-успоравања током сваког циклуса кретања. Акумулација струготине унутар зглобних зглобова ће повећати отпор кретања и произвести померање хватања. Периодично чишћење и подмазивање зглобова мора бити укључено у дневне контролне листе за одржавање опреме. Континуирани рад без рутинског одржавања постепено ће погоршати стабилност хватања, чак и за добро пројектоване компоненте аутоматизације.


- View as
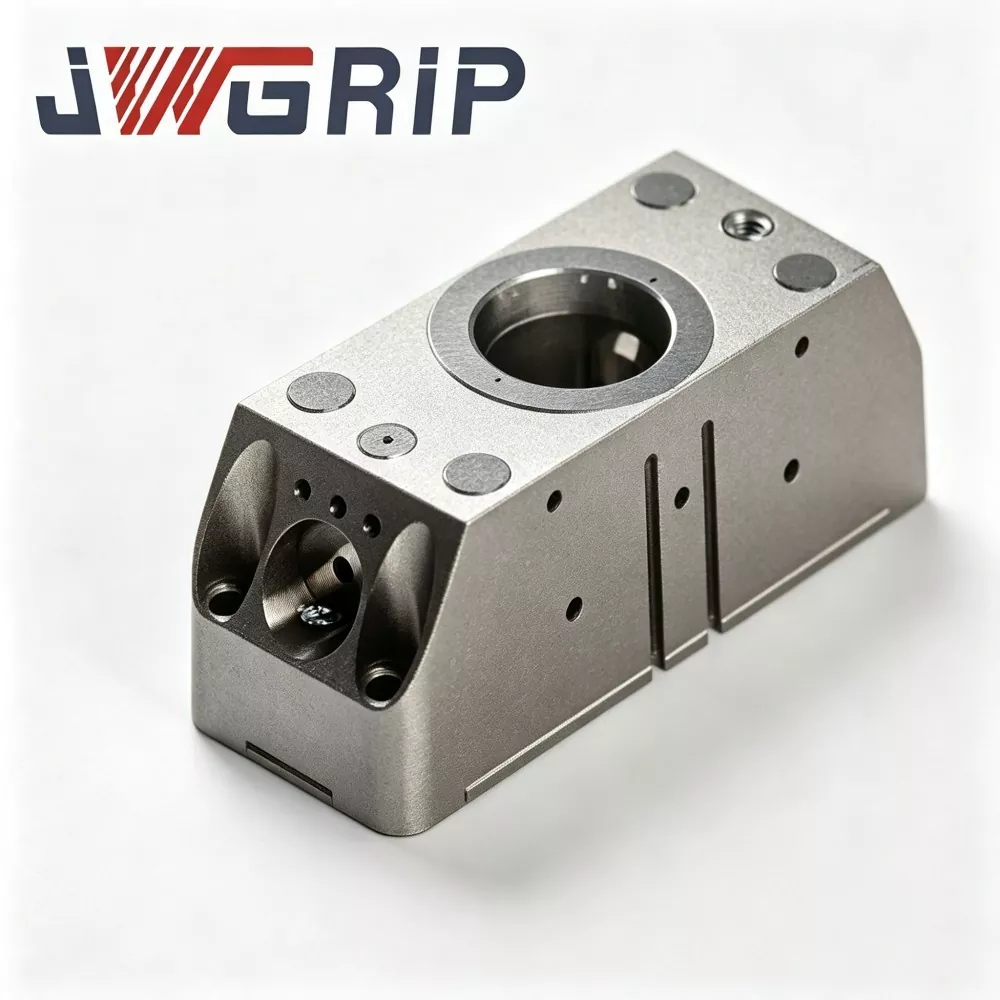
Н160 полуга шарке за хватаљку за брзу промену робота
ЈВГРИП је професионални произвођач и добављач Н160 зглобне полуге за роботску хватаљку за брзу промену у Кини, пружајући директну фабричку услугу са стандардним производима који су у потпуности на залихама за подршку имплементацији пројекта глобалне аутоматизације и одржавању радионица. То је компонента са шаркама високих перформанси за пренос силе посебно пројектована за модуле хватача за брзу промену робота серије Н160. Он интегрише оптимизовану структуру преноса силе и топло ковану интегрисану технологију обликовања у једну функционалну целину, служећи као кључни кинематички део који претвара погонску силу линеарног клипа у покрет хватања чељусти који се окреће.
Н160 Робот Куицк Цханге Гриппер Модуле
ЈВГРИП је професионални произвођач и добављач Н160 роботског модула за брзу промену хватаљке у Кини, који подржава набавку масовних поруџбина и обезбеђује оригиналну фабричку цену за глобалне партнере у пројекту аутоматизације. То је новонадограђена интегрисана роботска извршна јединица на крају руке посебно дизајнирана за модерне флексибилне производне линије без посаде. Иновативно интегришући пнеуматску паралелну хватаљку и интерфејс за брзу замену робота у једно модуларно тело, елиминише потребу за одвојеним дисковима за брзу замену и независним склопом хватаљке, не захтевајући додатне вишеслојне прикључне прирубнице или прелазне додатке.
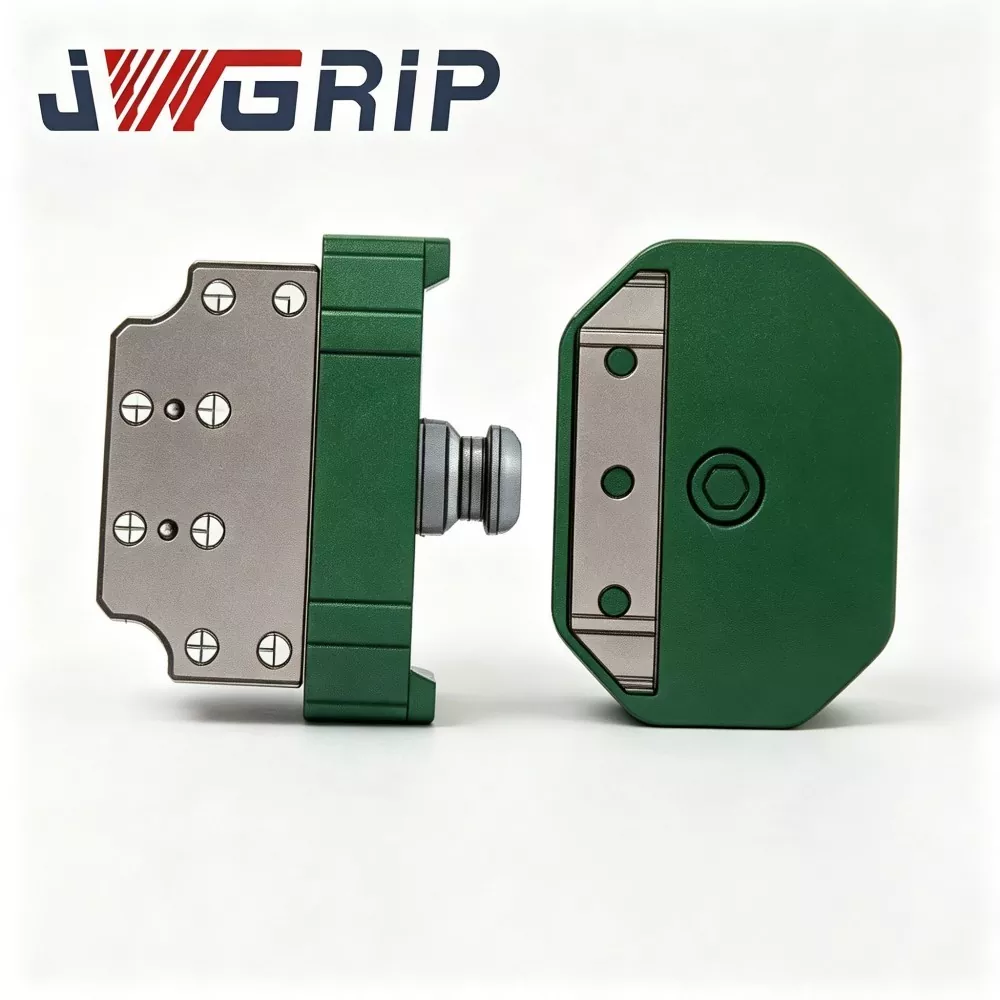
Спојница носача за брзу замену робота
ЈВГРИП је произвођач и добављач професионалних роботских спојница за хватаљке за брзу промену у Кини. То је напредна интегрисана компонента за пребацивање крајњег ефекта робота посебно дизајнирана за флексибилне аутоматизоване производне линије без посаде. Интегрише структурну конфигурацију од легираног челика високе чврстоће и процес прецизног брушења у једну јединицу, остварујући потпуно аутоматско пребацивање роботског алата без ручне интервенције током замене хватаљки, лежишта и других крајњих алата.
ЈВГРИП је професионални Робот Куицк Цханге Гриппер серија произвођач и добављач у Кини. Срдачно вас поздрављамо у велепродаји производа високог квалитета по конкурентним ценама из наше фабрике.
Невс Рецоммендатионс