Srpski језик
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Поуздани УПЦ произвођач серије позиционирања нулте тачке за високо прецизно држање рада
Као индустријски ОЕМ и ОДМ добављач УПЦ серије позиционирања нулте тачке,ЈВГРИПврши структурну итерацију, механичку валидацију и масовну производњу за роботско усклађене палете, магнетне лоцирајуће базе и механичке спојне руке. Овај пакет хардвера за лоцирање компатибилан са роботима је наменски направљен за произвођаче који намеравају да прошире капацитете за руковање роботским материјалом без ремонта постојеће базе ЦНЦ машина. Поред овог портфеља хардвера, компатибилни резултати алата могу се постићи када се упареСерија палета нулте тачкеи Зеро Поинт Цлампинг Цхуцк серија, формирајући хибридне ручно-аутоматске радне токове лоцирања у целој радњи. Све кључне димензије упаривања стриктно прате јединствене стандарде интерфејса како би се гарантовала беспрекорна интероперабилност у низу.
Уско грло апликације
Многи конвенционални хардверски сетови нулте тачке развијени су искључиво за ручне операције утовара и истовара. Када фабрике додају роботске руке за производњу без посаде, брзо наиђу на практичне препреке. Стандардним палетама недостају наменске механичке функције за хватање, обичне стезне главе не могу стабилно да приме палете које испоручују роботи, а оператери се суочавају са додатним радом на модификацији како би стари хардвер одговарао роботским станицама.
Шта ако желите да флексибилно прелазите између ручног и роботског руковања на истој машинској станици? Многа рана решења за аутоматизацију приморавају радионице да трајно изаберу један режим. Или покрећете потпуно аутоматски и губите брзу ручну интервенцију, или се држите ручног учитавања и одустајете од производног потенцијала за гашење светла.
Како избећи скупу комплетну замену хардвера приликом накнадног уградње робота на постојеће машине? Потпуна замена свих палета и стезних глава ствара велики капитални отпад. Многи менаџери производње траже модуларни додатни хардвер који може коегзистирати са њиховом тренутном инфраструктуром нулте тачке. Управо ту ова серија пружа опипљиву практичну вредност
Модуларне компоненте алата
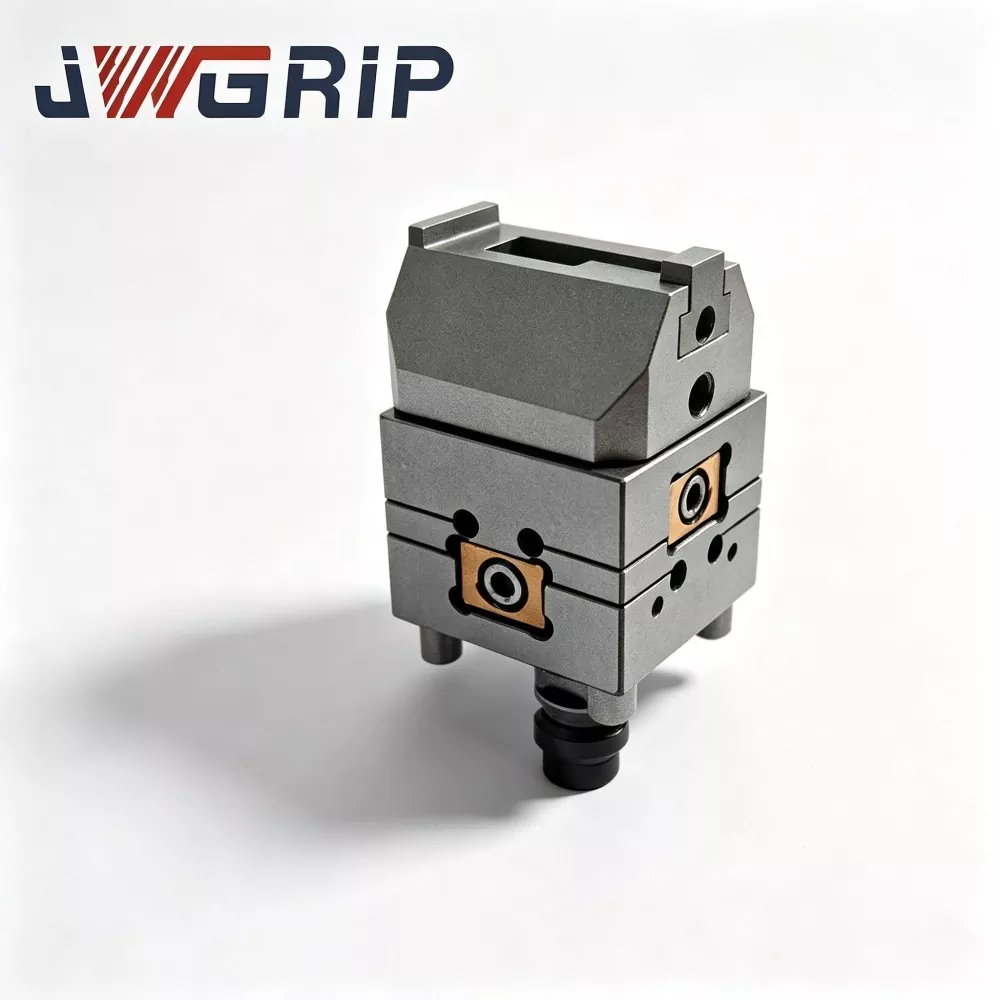
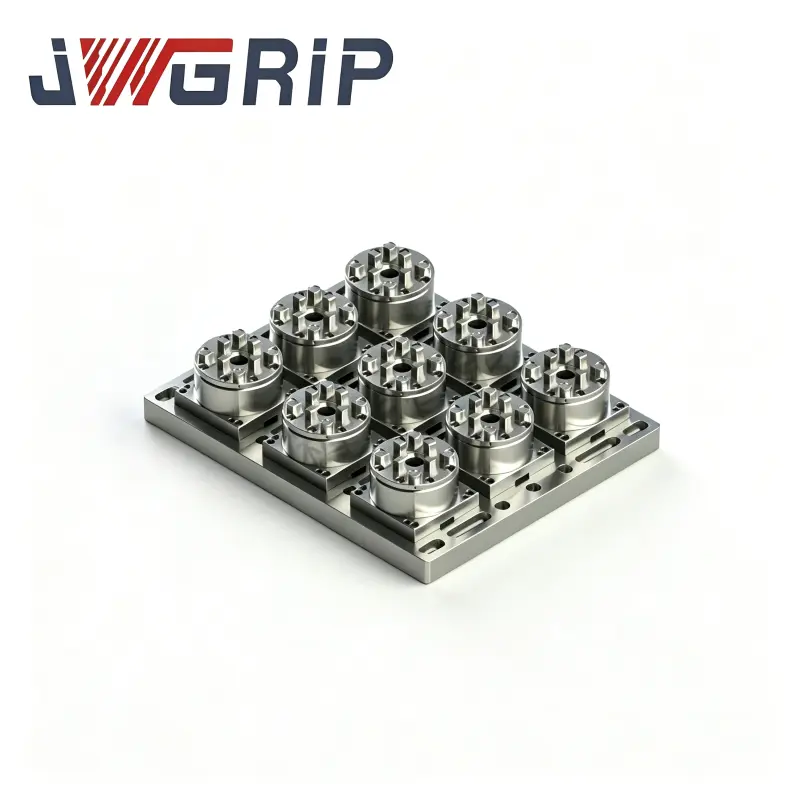
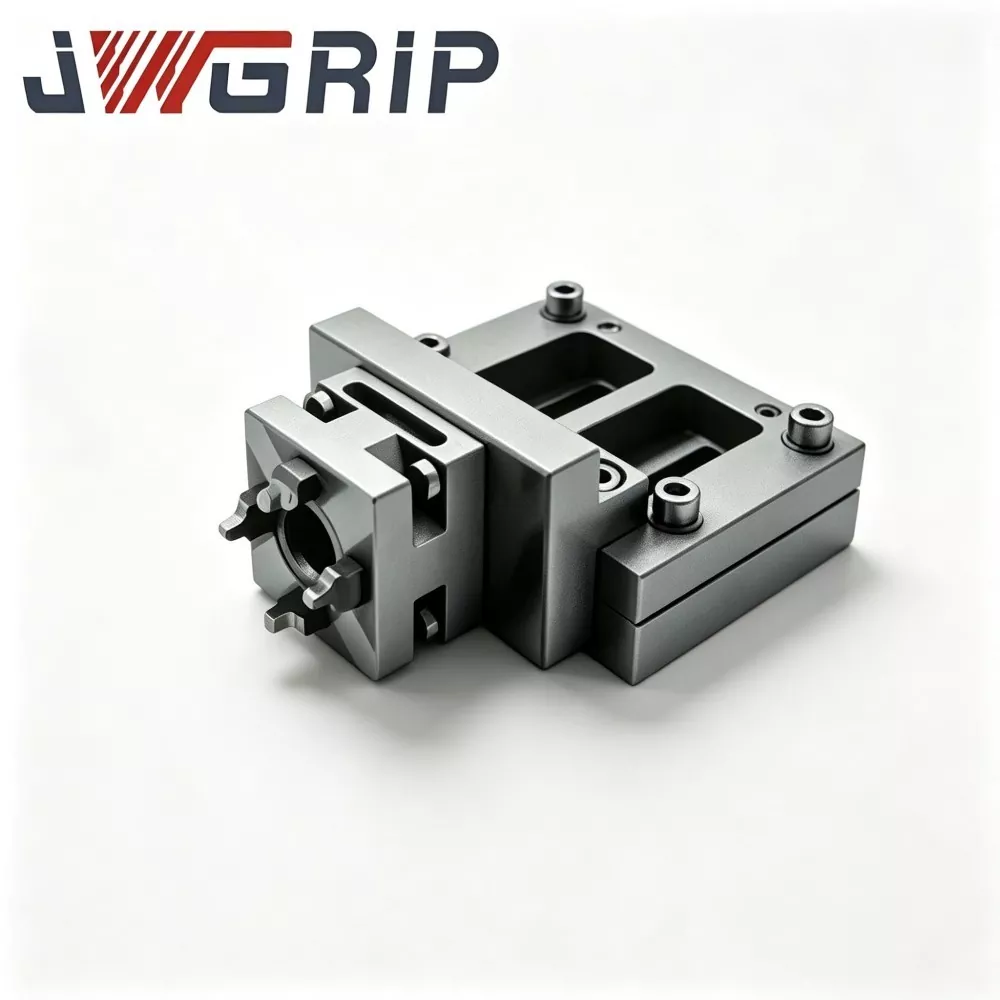
УПЦ палета нулте тачке са стезном главом: Ова интегрисана палетна јединица уграђује уграђене моћне компоненте за стезање. Дизајниран за директно хватање и постављање робота, уклања додатне средње адаптере. Може се директно предати механичким рукама и закључати на месту без људског додира, што је погодно за континуирану обраду серијских делова под условима без надзора.
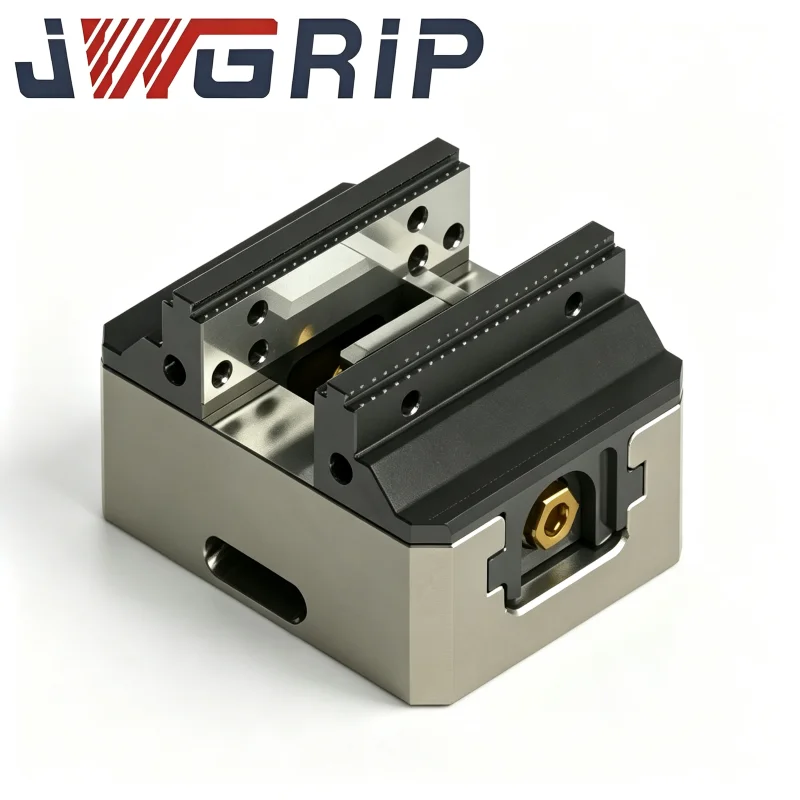
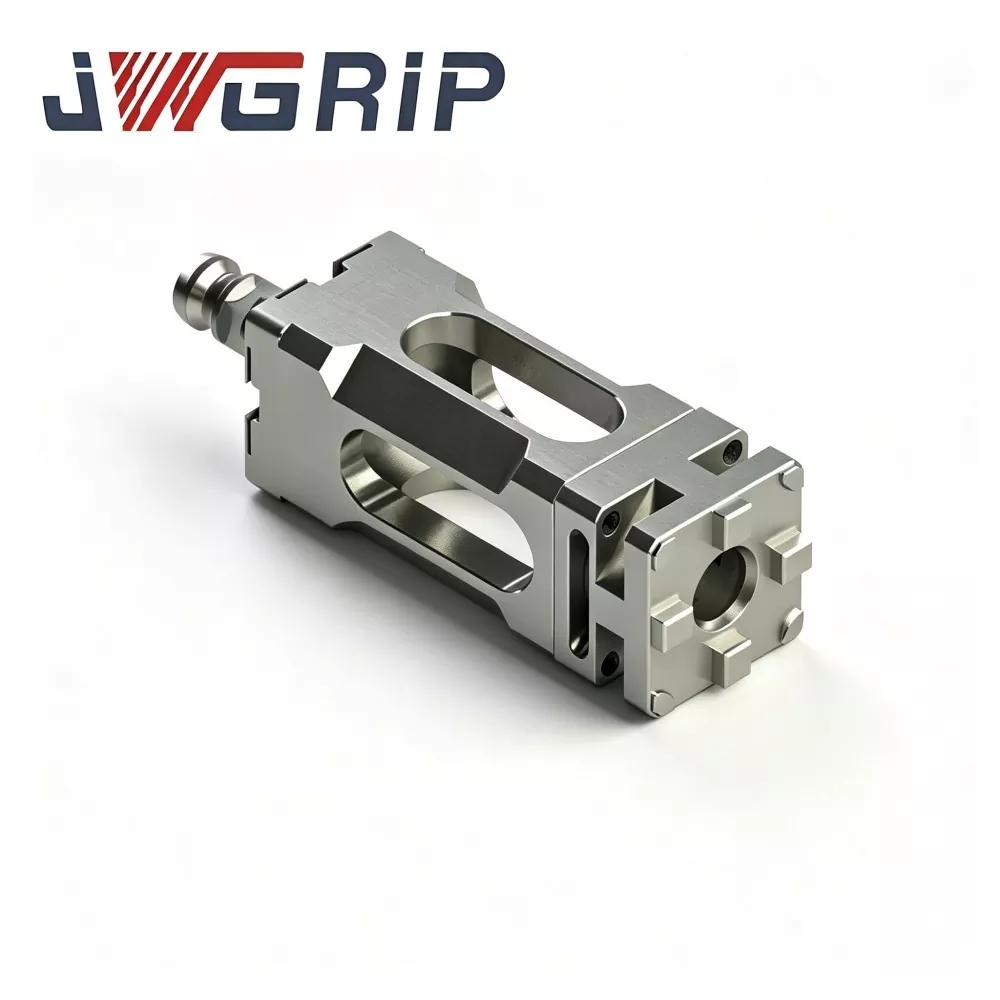
УПЦ магнетна палета нулте тачке: усваја логику лоцирања уз помоћ магнета која се разликује од чисто механичких шема закључавања. Магнетно претходно позиционирање држи палету на месту пре него што званично механичко закључавање ступи на снагу. Ова функција предпозиционирања ефикасно спречава клизање или померање палете током брзог кретања робота и брзих акција преноса. Одлично се понаша за танкозидне радове и лагане склопове.
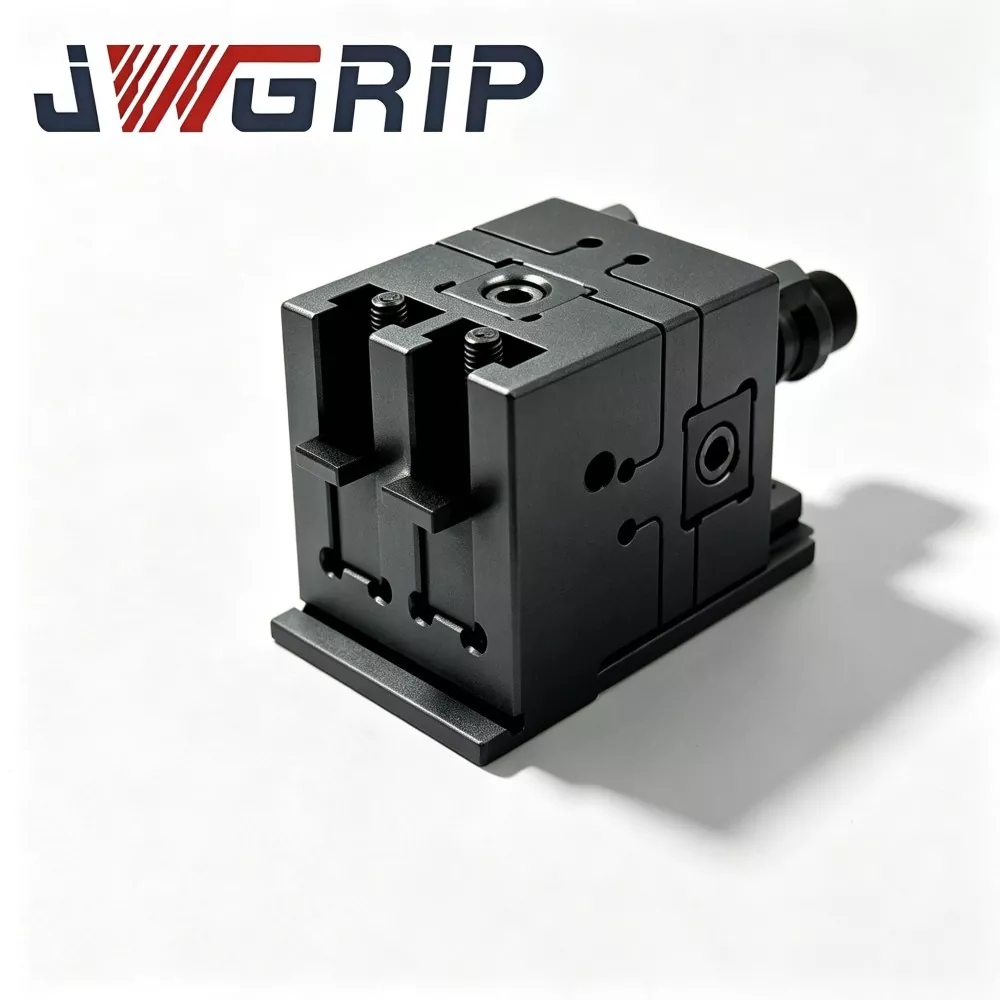
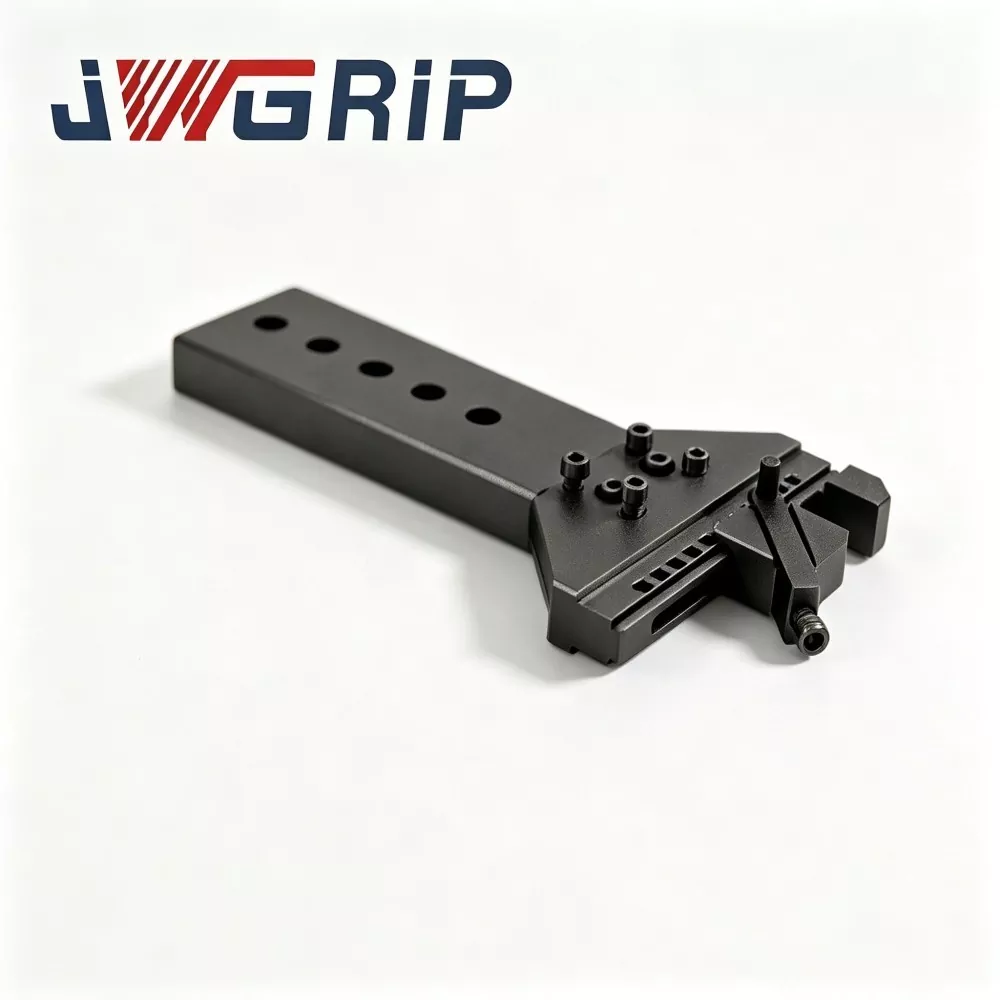
УПЦ зглобна полуга за роботски мењач алата за брзу промену: Служећи као механички извршни крај монтиран на прирубнице робота, ова полуга за повезивање предузима акције хватања, подизања и транспорта за циљне палете. Његове структурне димензије су прецизно усклађене са спољним профилом палета УПЦ серије, избегавајући ризик од погрешног хватања и пада током роботских циклуса велике брзине.
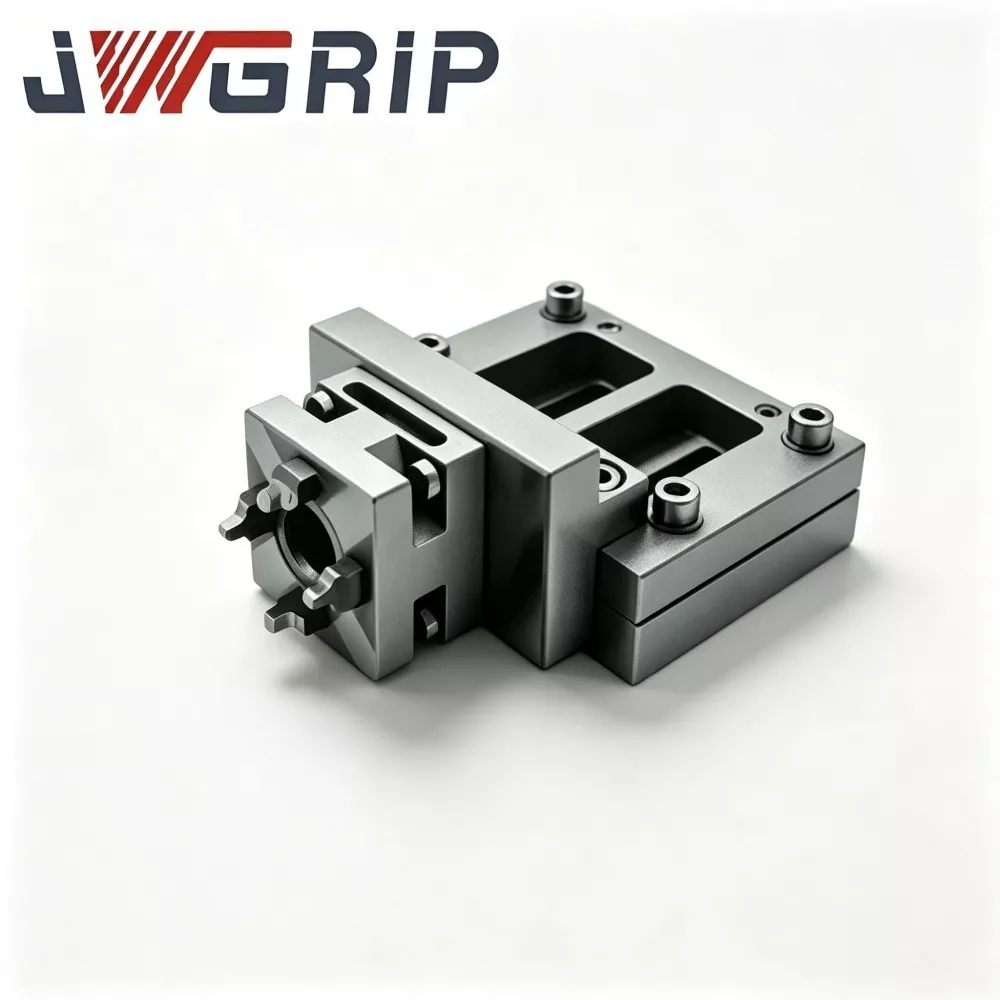
УПЦ центрирајући сегменти за систем затезања нулте тачке: Ови сегменти за центрирање делују као замењиве помоћне компоненте за позиционирање. Они фино подешавају толеранцију датума када се спајају палете и стезне главе на страни машине, компензујући мања одступања монтаже настала током дуготрајног рада радионице. Они продужавају радни век целог сета за лоцирање.
Припреме и правила за пребацивање режима хибридног учитавања
Које припреме треба да се заврше за пребацивање у мешовити режим?
Одржавајте јединствене стандарде података за УПЦ палете које опслужују роботи и палете са ручним управљањем које потичу из серије Зеро Поинт палета. Идентичне спецификације клина за повлачење гарантују физичку заменљивост на истој стезној глави на страни машине.
На која правила рада треба обратити пажњу током пребацивања режима?
Приликом преласка са роботске производње на ручно подешавање, оператери не морају да растављају или модификују стезну главу на страни машине. Они само замењују роботско оријентисане палете УПЦ серије са обичним ручно утовареним палетама. Није потребно поновно испитивање или ресетовање података.
На које скривене ризике треба да пазите у мешовитом режиму рада?
Обратите пажњу на ограничења тежине хватања робота. Укупна тежина обрадака и прибора не може премашити називно оптерећење УПЦ полуге шарке за роботски мењач алата за брзу промену. Преоптерећење ће изазвати померање позиционирања и механичку деформацију.
Евалуација учинка
Тачност роботског понављања преноса: То није само статичка тачност позиционирања након закључавања. Такође морате испитати девијацију позиције која се генерише у целом процесу хватања, подизања, померања и постављања робота. Мање одступање током преноса ће се проширити на очигледне грешке у димензијама након више циклуса обраде.
Прилагодљивост конструкција које потпомажу утицај на животну средину: За радионице пуне струготина за сечење на бази гвожђа, модели палета са магнетним типом захтевају ефикасне дизајне који одбијају струготине како би спречили да остаци гвожђа приањају на магнетне површине и уништавају равност лоцирања.
Перформансе механичке структуре против удара: Постављање које рукују роботи доносе одређени контактни утицај. Чврстоћа конструкције хардвера мора да апсорбује честе поновљене ударе без трајне деформације референтних површина за лоцирање.
Карактеристике материјала и израде
Главна конструкцијска тела усвајају каљени легирани челик високе чврстоће. Кључне контактне површине за лоцирање пролазе кроз процесе прецизног брушења у више корака. Склопови палета магнетног типа пролазе поновљено испитивање слабљења магнетне силе на старење, како би се осигурало да капацитет магнетног предпозиционирања остане стабилан након хиљада радних циклуса.
Све компоненте УПЦ серије за позиционирање нулте тачке одржавају компатибилност интерфејса са серијом стезних глава нулте тачке. Фабрике не морају да одбаце постојеће стезне главе на страни машине када уводе палете за роботе. Постојећа хардверска средства могу наставити да функционишу у новом распореду аутоматизоване производње.
Подршка за нестандардне модификације покрива димензије жљебова за хватање, подешавање интензитета магнетне силе и величине прирубница за монтажу на полугу, прилагођавајући се различитим главним стандардима прирубница робних марки на тржишту.
Дневно одржавање
Роботски оријентисан хардвер за лоцирање неће пружити пуне перформансе само једноставном инсталацијом. Свакодневно управљање мора да комбинује подешавање параметара кретања робота, редовно чишћење струготине на магнетним површинама и периодичну проверу зазора зглоба полуге. Чак и модуларни хардвер високог квалитета ће произвести скривене ризике ако се изоставе кораци рутинског одржавања. Многи случајеви недовољних перформанси пројеката аутоматизације потичу пре због занемареног свакодневног прегледа него због недостатака самог хардвера.


- View as
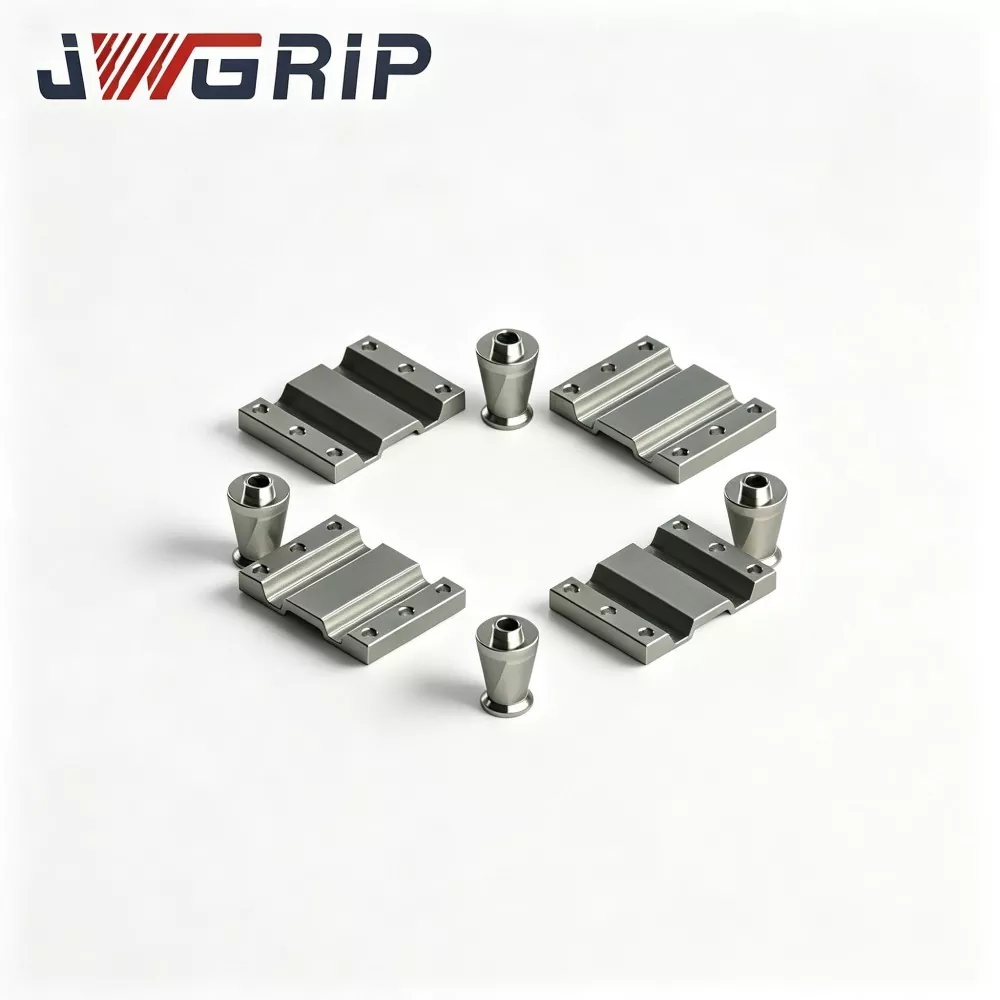
УПЦ центрирајући сегменти за систем стезања нулте тачке
ЈВГРИП је професионални произвођач и добављач прилагођених УПЦ центрирних сегмената за систем стезања нулте тачке у Кини, са стандардним спецификацијама у потпуности на залихама. Као основни пратећи додаци професионално дизајнирани за УПЦ системе за стезање са нултом тачком, ови сегменти за центрирање служе као компоненте за усклађивање језгра и компоненте за одржавање за стезне јединице са нултом тачком. Усвајајући материјале од легираног челика високе тврдоће и стандардизовану технологију прецизне обраде, могу се директно прилагодити свим УПЦ стандардним стезним главама са нултом тачком без додатног помоћног прибора, подржавајући стандардизовану монтажу и прилагођене модификације како би се задовољиле различите потребе за усклађивањем прибора и надоградњом опреме.
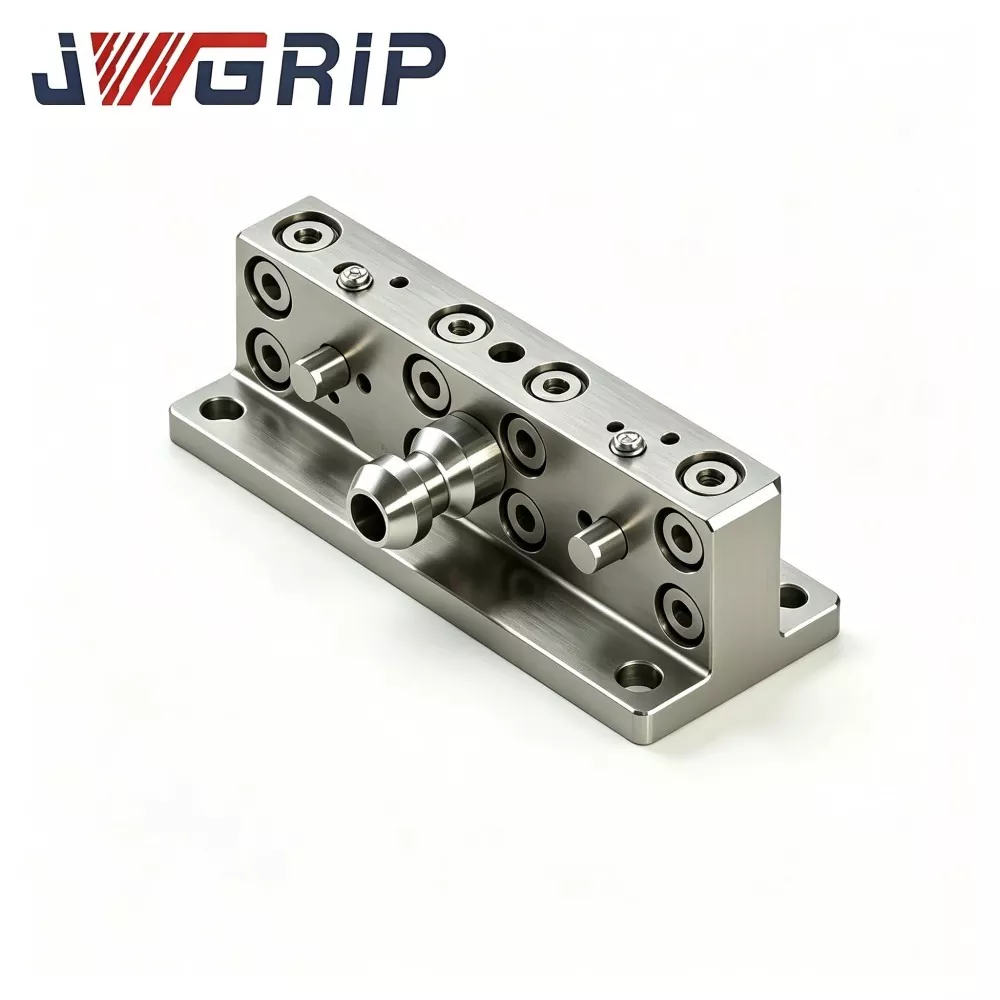
УПЦ зглобни крак за роботски мењач алата за брзу промену
ЈВГРИП је професионални ОЕМ извозник УПЦ зглобне руке за роботску брзу промену алата у Кини. То је основна структурна спојна компонента специјално дизајнирана за аутоматску замену робота и ЦНЦ флексибилне производне ћелије без посаде. Служећи као кључни медиј за пренос силе између крајњег ефектора робота и УПЦ сетова палета са нултом тачком, ова оптимизована полуга за шарке остварује механичко закључавање и откључавање палета са нултом тачком искључиво кроз кретање осе робота, елиминишући потребу за додатним пнеуматским и хидрауличким помоћним погонским уређајима.
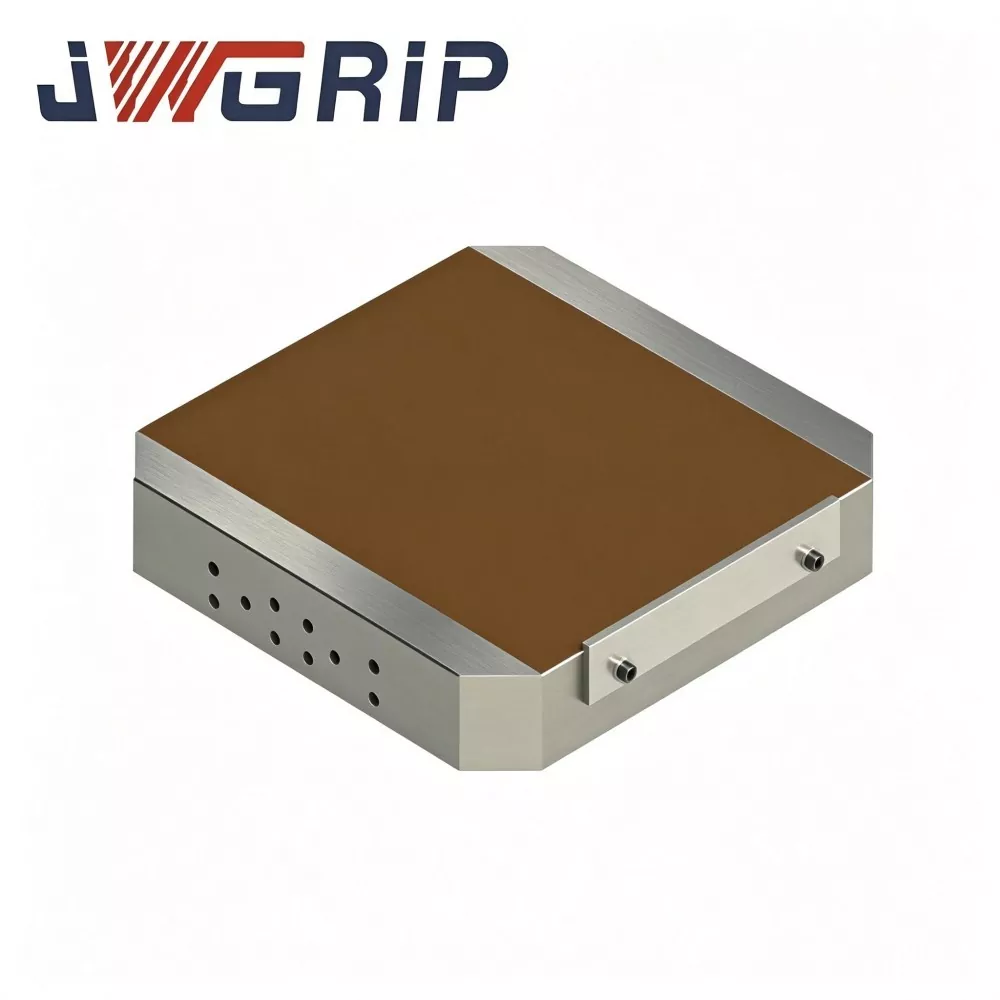
УПЦ магнетна нулта палета
ЈВГРИП је професионални извозник и фабрички директан велетрговац у Кини, снабдева УПЦ палету са магнетном нултом тачком и испоручује прилагођена високоефикасна решења за стезање за ЦНЦ глодање, брушење и ЕДМ радионице. Ова интегрисана палетна јединица спаја стандардну конструкцију за брзу промену УПЦ нулте тачке са стезном главом са трајним магнетом високих перформанси, разбијајући физичке границе традиционалних механичких стезних чељусти.
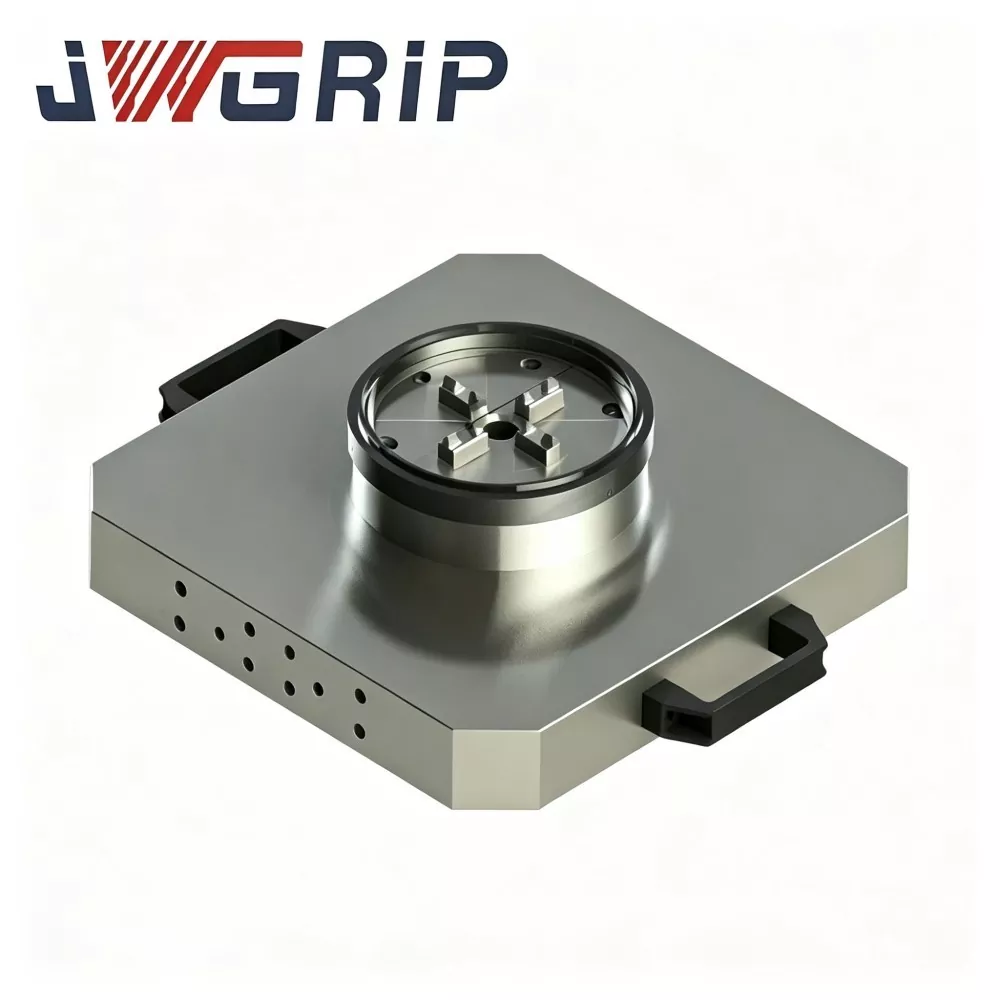
УПЦ палета нулте тачке са стезном главом
ЈВГРИП је произвођач и добављач професионалне УПЦ палете нулте тачке са стезном главом у Кини. То је високопрецизна интегрисана стезна арматура скројена за модерне композитне машине за стругање и глодање и вертикалне обрадне центре. Овај производ иновативно интегрише УПЦ-стандардни механизам за закључавање нулте тачке и стезну главу у монолитну структуру палета, елиминишући потребу за одвојеном набавком и монтажом базе са нултом тачком и независног прибора за стезну главу.
ЈВГРИП је професионални УПЦ серија позиционирања нулте тачке произвођач и добављач у Кини. Срдачно вас поздрављамо у велепродаји производа високог квалитета по конкурентним ценама из наше фабрике.
Невс Рецоммендатионс