Srpski језик
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Произвођач система за брзе промене за прецизну машинску обраду
Као професионални ОЕМ и ОДМ произвођач система за брзу промену радног држања,ЈВГРИПиспоручује прилагођене дискове за причвршћивање, склопове роботских хватача и прецизне клинове за извлачење за радње са високом мешавином, роботске ћелије за машинску обраду и фабрике за прављење калупа раштркане широм глобалних производних индустрија. Независни технички развој подржава разноврсне услове на лицу места за уклањање понављајућих уских грла при ручном подешавању у свакодневној производњи.
Осим ове модуларне алатне инфраструктуре, ЈВГРИП такође нудиСистем позиционирања нулте тачкеи Р-Типе ЕДМ Воркхолдинг Систем, формирајући обједињене оквире за држање рада који покривају процесе обраде глодањем, утапањем и роботом.
Уска грла продуктивности
Већина машинских радњи узима монтажу вијцима надоле здраво за готово. Руковаоци затегну више вијака, врше ручну проверу индикатора, враћају координате на нулу и проверавају тачност позиционирања сваки пут када замене нову серију радних комада. Неколико менаџера у потпуности израчуна колико производног капацитета буде поједено током ових поновљених циклуса подешавања.
Свако затезање завртња, свака провера мерача троше драгоцено време рада машине. Чак ни квалификовани техничари не могу у потпуности да искључе девијацију људи током поновљеног ручног лоцирања. Мала одступања у позиционирању се акумулирају и на крају покрећу отпадне делове, поновну инспекцију и одложену испоруку поруџбине.
Да ли је куповина додатних ЦНЦ машина једини пут за повећање производње? У ствари, многе профитабилне радионице прво бирају да реструктурирају своју постојећу архитектуру. Поновна опрема са стандардизованим модулима за брзо мењање откључава додатне расположиве сате без великих капиталних улагања у нове алатне машине.
Модуларна инфраструктура алата
У оквиру ове категорије производа, ЈВГРИП је развио три добро усклађене секундарне серије које могу да раде независно или интероперишу као комплетан сет:
1. Робот Куицк Цханге Гриппер серија
Репрезентативне компоненте укључују спојницу лежишта хватаљке робота за брзу промену, модул хватаљке за брзу промену робота Н160, полугу шарке Н160 за хватаљку за брзу измену робота.
Ова серија формира интерфејс за роботску везу. Омогућава да се механичке руке аутоматски пребацују између различитих хватача и алата за руковање. Фабрике могу да реализују вишенаменско роботско руковање материјалом без ручне замене алата. То је критичан хардвер за надоградњу полуручних станица ка потпуној аутоматизацији.
2. Ручни клинови за повлачење нулте тачке
Кључне ставке: Прецизни Д16 нул-тачки за вучу за ЦНЦ држање, Прецизни Д20 вучни клин нулте тачке за ЦНЦ учвршћење.
Вучни клинови делују као универзални мост за међуповезивање. Инсталирани на палете, прилагођене шаблоне и базе за учвршћење, чине старе уређаје компатибилним са платформама које се брзо мењају. Термички обрађене и прецизно брушене површине гарантују доследну поновљивост лоцирања након хиљада стезних петљи.
3. Серија дискова за брзе промене
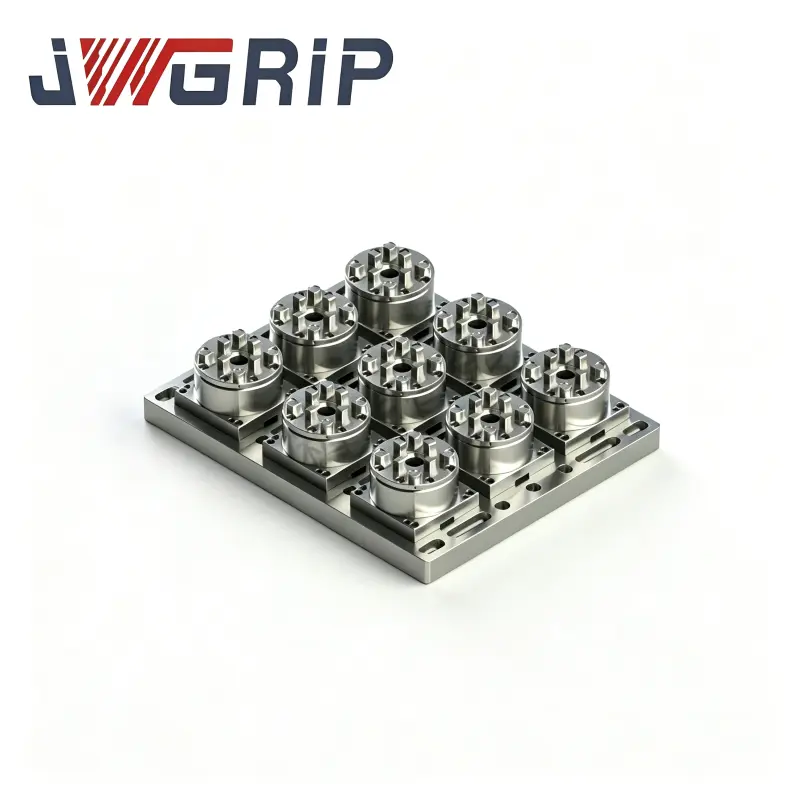
Главни модели: 52 плоча за брзу промену за држање ЦНЦ рада, 96 плоча за брзу промену за ЦНЦ држање, двострано окретна база за брзу промену учвршћења, 96 до 52 адаптер за базу за брзу промену учвршћења.
Дискови за учвршћење успостављају стандардизовану монтажу на радним столовима машине. Оператери могу претходно саставити радне предмете на резервним дисковима за причвршћење изван омотача машине. Завршени унапред учитани дискови могу се брзо заменити, драстично смањујући време подешавања на машини. Адаптери омогућавају несметан прелаз између различитих спецификација диска тако да се постојећа средства алата не троше.
Фазне стратегије надоградње алата
Многе фабрике се брину да ће их прелазак на нове алате приморати да одбаце све постојеће шаблоне и прибор, што доноси високе трошкове трансформације. Како можете да избегнете тај непотребан отпад?
Прва фаза: Уведите ручне клинове за повлачење нулте тачке и малу количину дискова за фиксирање. Надоградите своје тренутне употребљиве уређаје тако што ћете монтирати вучне клинове. У овој фази добијате делимичну могућност брзе промене, а да и даље задржавате већину свог оригиналног улагања у алат.
Друга фаза: Додајте додатну опрему серије дискова за брзу промену, укључујући окретне базе и адаптере за спецификације. Проширите количину офлајн станица за предмонтажу, додатно скратите време циклуса замене серије.
Трећа фаза: Ако планирате да унапредите роботску аутоматизацију, примените Робот Куицк Цханге Гриппер Сериес. Комбинујте модуле хватача са логиком руковања палетама да бисте направили полуаутоматске или потпуно аутоматске производне ћелије.
Уобичајене замке
Игноришите подударање интерфејса: Спецификације навојних вијака морају одговарати стандардима за стезну главу и дискове. Неусклађене комбинације ће оштетити површине за лоцирање и уништити перформансе понављања позиционирања.
Занемарите рутинско одржавање: струготине, остаци течности за сечење залепљени на површине за лоцирање ће генерисати померање позиционирања. Једноставне дневне процедуре чишћења морају се додати у стандардна упутства за рад у радионици.
Слепо следите потпуну аутоматизацију: Није сваком производном месту потребан роботски хардвер одмах. Фазна трансформација почевши од ручних модула за брзу промену доноси бржи повраћај инвестиције за већину произвођача малих серија.
Зашто одабрати ЈВГРИП као свог партнера?
Сви носиви функционални делови усвајају материјал од легираног челика високе чврстоће, који се гашење и прецизно брушење површине. Свака готова компонента пролази кроз строгу поновљивост и инспекцију силе стезања пре испоруке. Заменљивост је загарантована у различитим производним серијама.
Наш инжењерски тим поседује богато искуство на терену са условима производње у радњи и у фабрици калупа. Ми не испоручујемо само стандардну каталошку робу. Пружамо изводљиве предлоге за фазну надоградњу у складу са вашим моделима машина, мешавином делова и дугорочним планом аутоматизације.
Подржана је услуга прилагођених модификација. Можемо да прилагодимо димензије дискова за учвршћење, развијемо специјалне структуре за повлачење или редизајнирамо спојне делове хватача робота према цртежима и узорцима које је дао купац.
Унифиед Дата Стандардс
Ако намеравате да изградите доследне стандарде података у различитим одељењима за обраду, ЈВГРИП може да испоручи координиране ресурсе алата. Упарите своје дискове за брзо мењање са системом позиционирања нулте тачке за стабилне операције глодања на палети. Када се бавите задацима производње електрода за калупе, можете се упарити са Р-Типе ЕДМ системом за држање ради уједначавања референтних стандарда између радионица за глодање и ЕДМ одељења. Консолидовање стандарда држања рада у више процеса смањује поновљене грешке конверзије података и подиже укупну продуктивност на нивоу фабрике.
Контактирајте ЈВГРИП данас да бисте разговарали о вашем пројекту надоградње алата, добили препоруке за компоненте и набавили детаљну документацију за понуде.


- View as
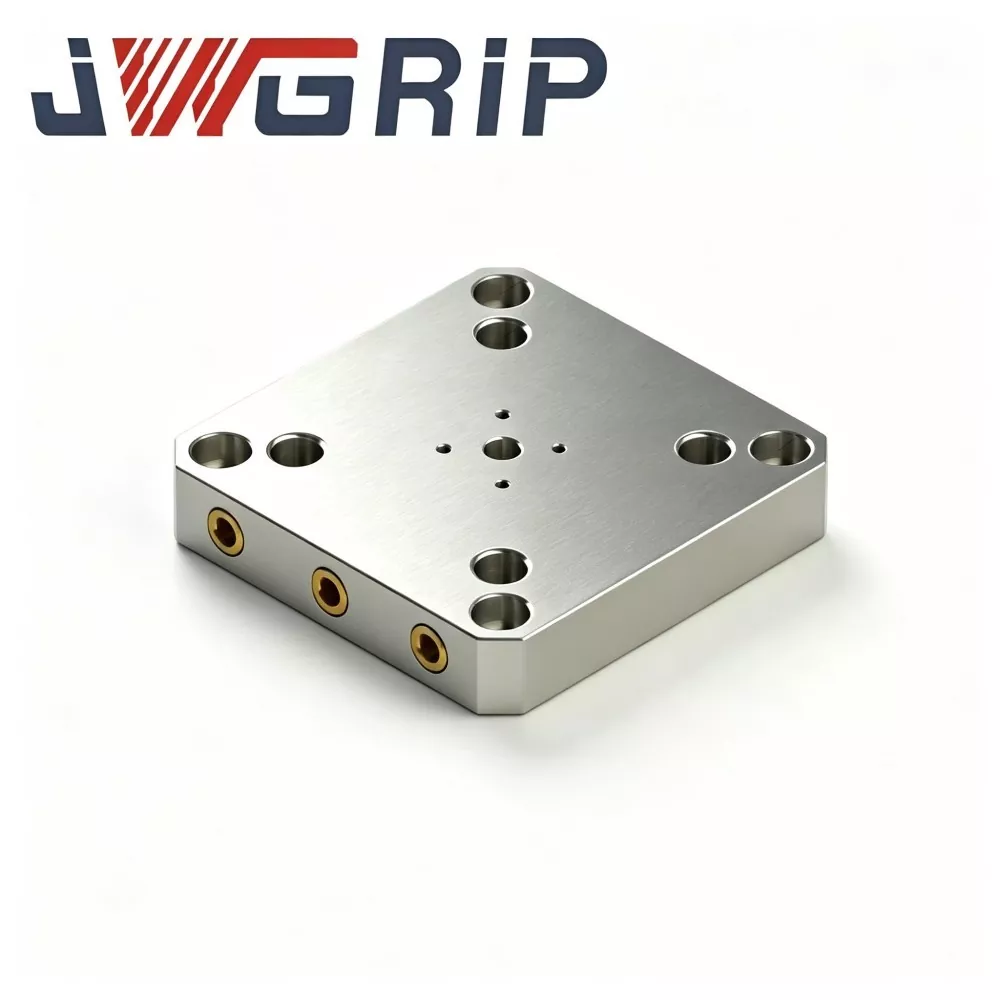
96 Брза замена плоча за учвршћење за ЦНЦ рад
ЈВГРИП је професионални произвођач и добављач 96 Куицк Цханге Фиктуре Плате за ЦНЦ рад у Кини, пружајући Фацтори Дирецт услугу са стандардним моделима у потпуности на залихама за подршку глобалној тендерској набавци и пројектној сарадњи. То је високоефикасна интегрисана горња алатна плоча посебно дизајнирана за модерно ЦНЦ глодање, петоосна машинска обрада и радионице за производњу калупа. Он интегрише стандардизовани шаблон за монтажу 96-серије, тело плоче са високом ригидношћу и интерфејс за монтажу радног комада на решетку у једну целину, елиминишући поновљене калибрације индикатора бројача и додатне прелазне одстојне плоче.
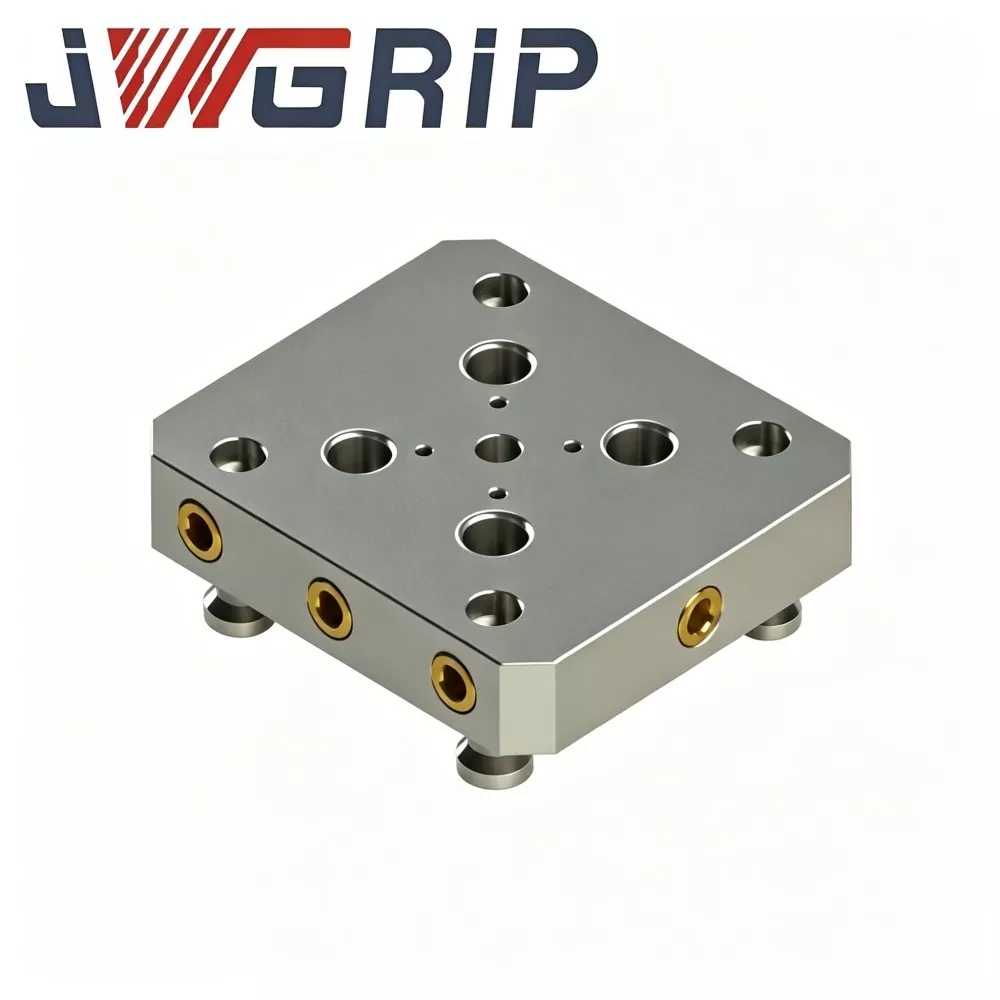
96 до 52 Адаптер базе за брзу промену учвршћења
ЈВГРИП је професионални произвођач и добављач прилагођених 96 до 52 адаптера за брзу промену учвршћивача у Кини, са стандардним моделима који су у потпуности на залихама за глобалну фабричку директну набавку и сарадњу са пројектним налогом. То је професионални интегрисани адаптер за конверзију уређаја скројен за надоградњу компатибилности система брзе промене ЦНЦ радне станице. Савршено интегрише референтну вредност базног позиционирања од 96 величина и интерфејс за усклађивање уређаја са 52 величине у једну јединицу, остварујући беспрекорну конверзију димензија између две различите спецификације система за брзу промену нулте тачке.
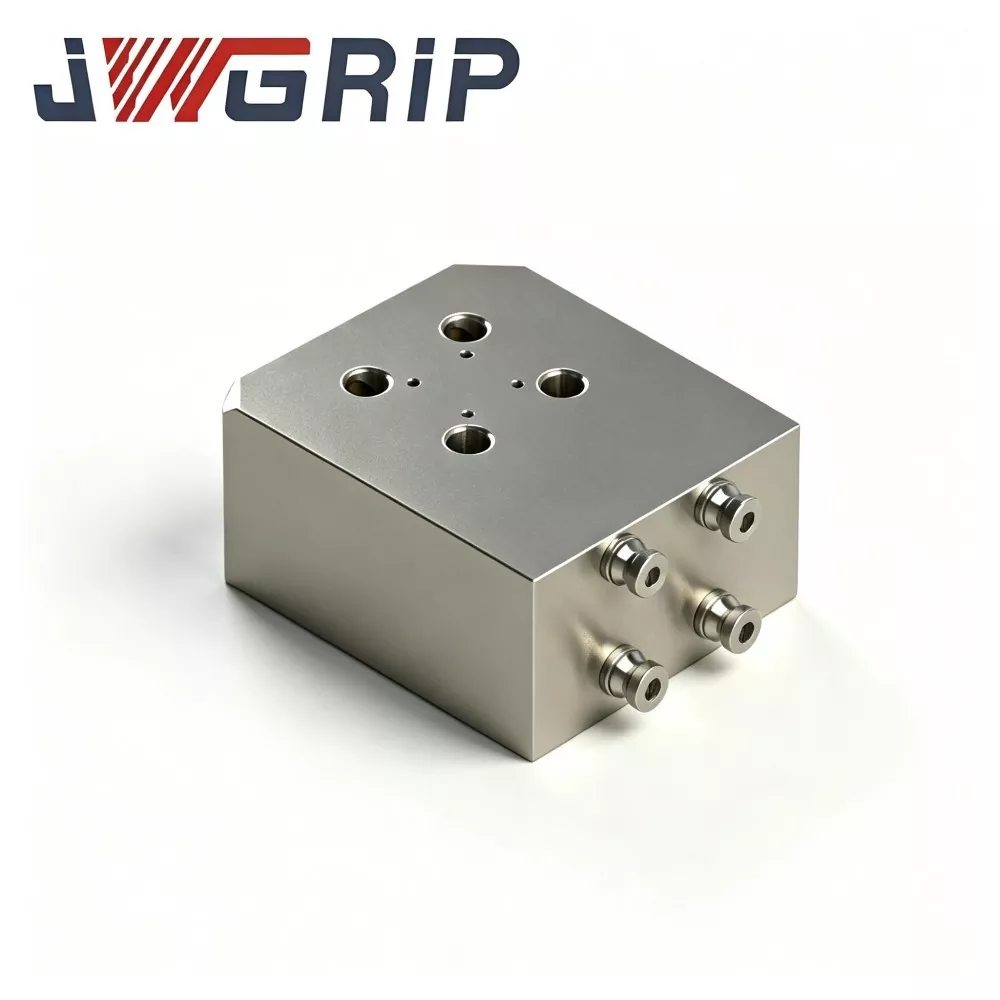
Двострано окретно постоље за брзо мењање
ЈВГРИП је поуздани велетрговац и извозник двостране окретне базе брзе промене учвршћења у Кини, подржавајући фабричку директну набавку са стандардним производима који су потпуно на залихама како би се испунили захтеви глобалних индустријских пројеката. То је интегрисана база за ротирајуће позиционирање високих перформанси посебно оптимизована за сценарије ЦНЦ обраде са више процеса и више површина. Интегрише функцију двостране монтаже и могућност слободне ротације од 360 степени у једну јединицу, усвајајући интегралну структуру од каљеног легираног челика и интегрисани дизајн за брзу промену положаја. Елиминише поновљене радове на растављању и поновном поравнању за базу, и може се директно инсталирати и фиксирати на радне столове ЦНЦ алатних машина, подржавајући ОЕМ и прилагођене модификације како би се прилагодиле посебним величинама радног комада и интерфејсима за инсталацију алатних машина.
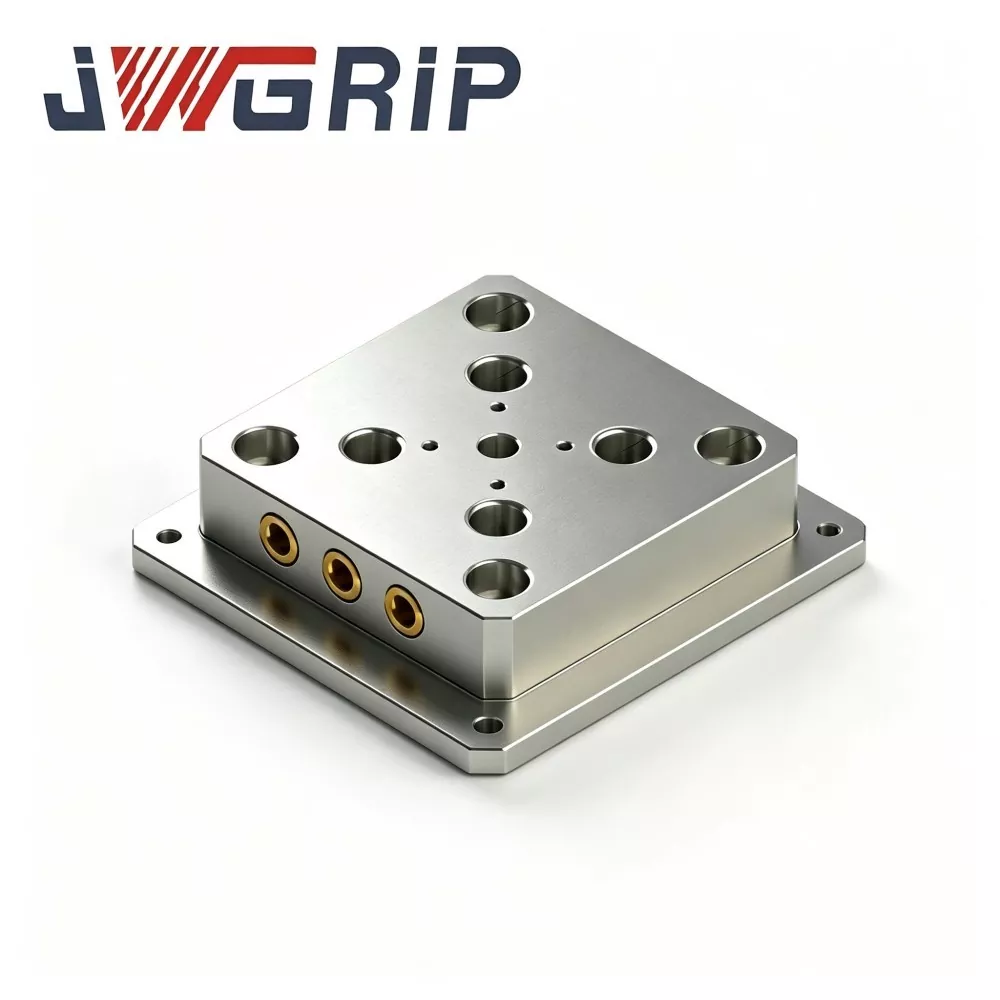
52 Брза замена плоча за учвршћење за ЦНЦ рад
ЈВГРИП је професионални произвођач и добављач фабричке директне и прилагођене 52 брзе промене учвршћене плоче за ЦНЦ рад у Кини. То је интегрисана горња компонента алата високих перформанси посебно дизајнирана и усклађена за системе позиционирања нулте тачке серије 52 у ЦНЦ радном држању. Он интегрише платформу лежаја за учвршћење, полазну тачку за монтажу на повлачење и помоћну структуру за позиционирање радног комада у једну целину, остварујући брзу замену учвршћења за вишеструке и варијабилне серије ЦНЦ машинских задатака, док елиминише поновљене калибрације нулте тачке и раштркане прелазне комбинације алата.
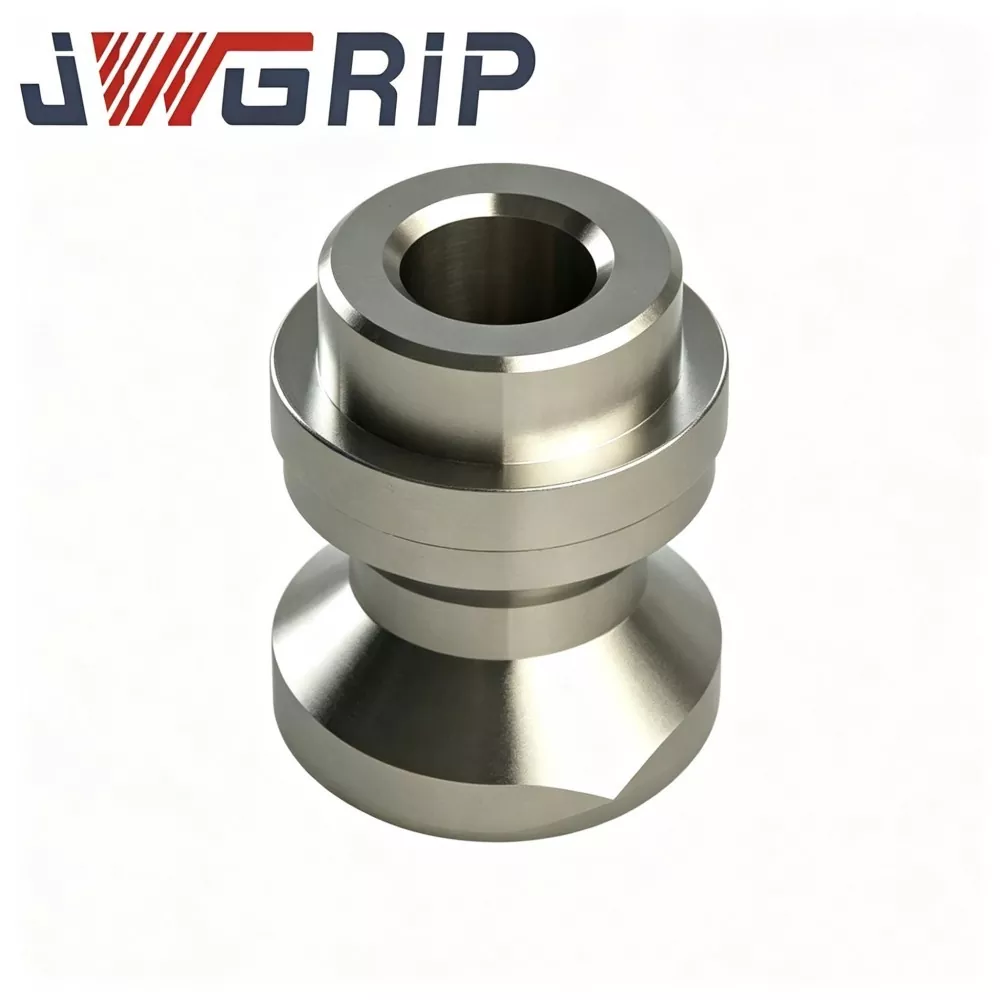
Прецизни Д20 клин за повлачење нулте тачке за ЦНЦ учвршћење
ЈВГРИП је професионални произвођач и добављач Прецисион Д20 нулте тачке за вучу за ЦНЦ учвршћење у Кини, пружајући услуге фабричке директне продаје са стандардним моделима у потпуности на залихама за опслуживање глобалних интегратора учвршћења, ЦНЦ машина и одељења за одржавање алата. То је компонента за позиционирање носивости језгра високих перформанси специјално дизајнирана и прилагођена за системе алата за стезање нулте тачке серије Д20. Интегришући функције референтног позиционирања, преноса силе закључавања и ограничавања ротације у једну оптимизовану структурну јединицу, савршено се прилагођава брзим процесима глодања, бушења и вишеосног композитног сечења.
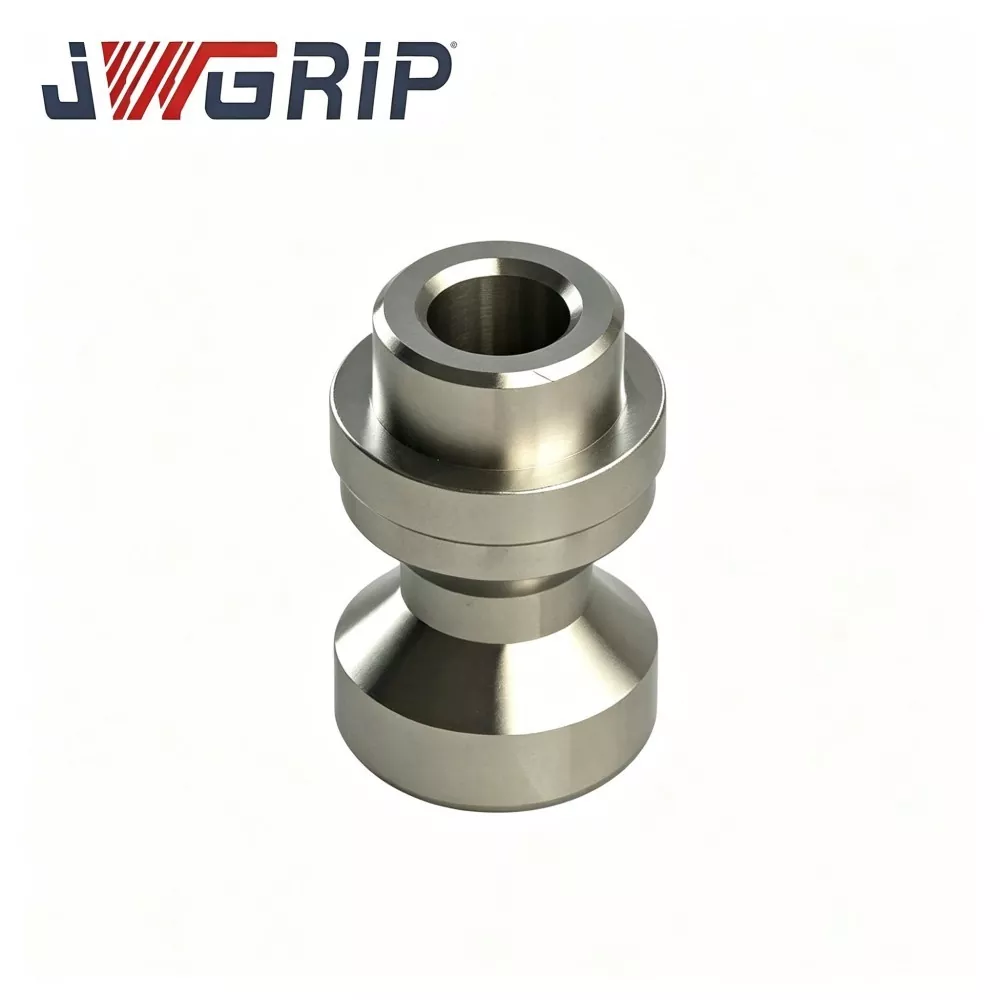
Прецизни Д16 клин за повлачење нулте тачке за ЦНЦ рад
ЈВГРИП је професионални произвођач и добављач Прецисион Д16 нулте тачке за повлачење за ЦНЦ рад у Кини, са стандардним спецификацијама у потпуности на залихама и прихвата глобалне наруџбине за ЦНЦ машинске фабрике, интеграторе прибора и тимове за одржавање просторија са алаткама. То је компонента за позиционирање и закључавање језгра високе прецизности професионално прилагођена за системе стезања нулте тачке серије Д16 у ЦНЦ радном држању. Интегришући мерило за позиционирање високе прецизности и структуру стабилног преноса силе у једну јединицу, он преузима основне функције позиционирања учвршћења, преноса силе закључавања и поновљеног бенцхмаркинга позиционирања током обраде велике брзине.
ЈВГРИП је професионални Систем за брзу промену радног држања произвођач и добављач у Кини. Срдачно вас поздрављамо у велепродаји производа високог квалитета по конкурентним ценама из наше фабрике.
Невс Рецоммендатионс